
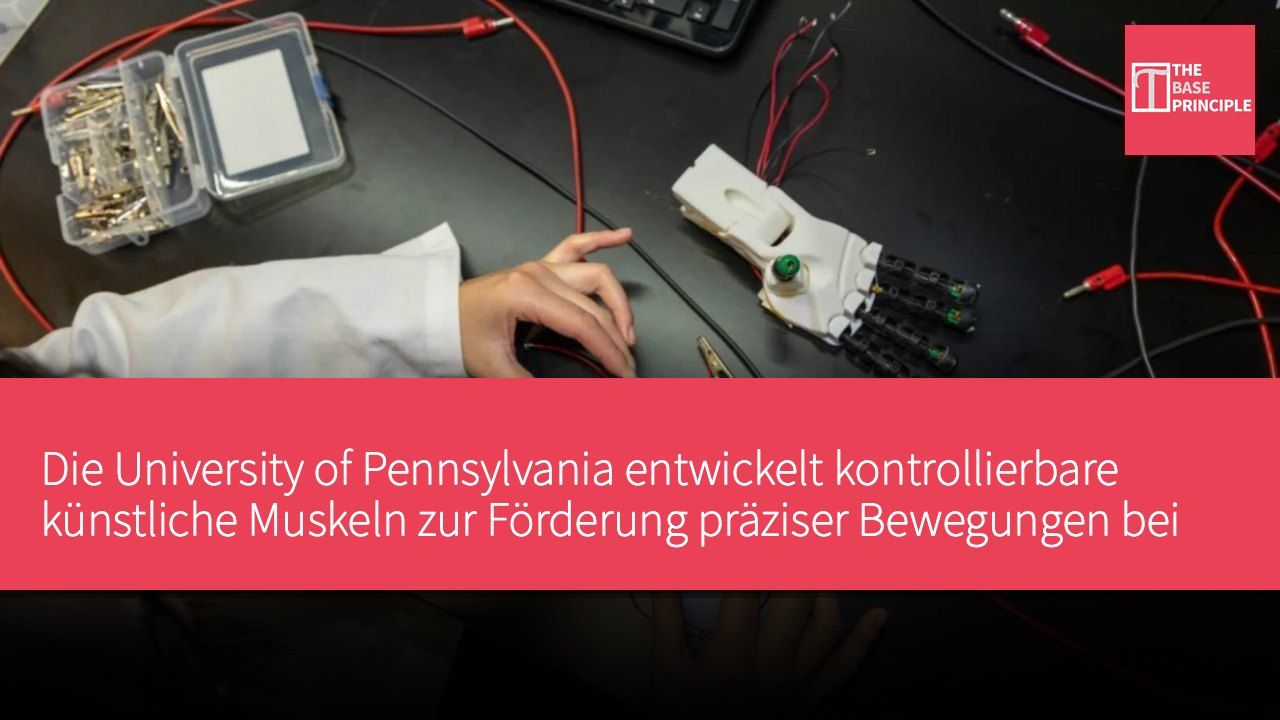
- Die University of Pennsylvania entwickelt künstliche Muskeln, um die Bewegungssteuerung von flexiblen Robotern zu verbessern.
- Die neue Technologie trägt den Namen CoilLCE und kombiniert Flüssigkristall-Elastomere mit Graphen.
- Feedback-Control-Technologie wird erstmals in LCE-Antrieben eingesetzt, um die Praktikabilität zu erhöhen.
- Die Forscher planen, künstliche Intelligenz zur Verbesserung der koordinierten Funktionsweise der künstlichen Muskeln zu nutzen.
Forscher der University of Pennsylvania haben eine künstliche Muskulatur entwickelt, die flexiblen Robotern eine präzisere Bewegungssteuerung ermöglicht. Diese Technologie ist von den kleinen Muskeln in Händen und Augen inspiriert und kann kontrollierte Bewegungen erzeugen, eine Mittelposition halten und mit anderen künstlichen Muskeln koordiniert arbeiten. Diese Muskeln kombinieren Flüssigkristall-Elastomere, Graphen und eingebaute Kupferdrahtspulen, die elektrische Signale in muskelähnliche Bewegungen umwandeln. Beispiele für Demonstrationen sind ein Roboterfinger, der einzelne Klaviertasten drückt, sowie ein künstliches Auge, das durch kontrollierte Bewegungen den Blickwinkel verändert und das Potenzial dieser Technologie für präzise Bewegungsfähigkeiten bei flexiblen Robotern hervorhebt.
Künstliche Muskeln ermöglichen es flexiblen Robotern, präzise Bewegungen auszuführen, indem sie flexible Materialien mit integrierten Sensoren und Feedback-Steuerungen kombinieren. Diese Technologie, bekannt als CoilLCE, ist von den kleinen Muskeln inspiriert, die für präzise Bewegungen in Händen und Augen verantwortlich sind. Sie kombiniert Flüssigkristall-Elastomere (LCEs), Graphen und ultradünne eingebaute Kupferdrahtspulen, um künstliche Muskel-Fasern zu schaffen, die elektrische Signale in kontrollierte mechanische Bewegungen umwandeln. Das Forschungsteam hat diese künstlichen Muskeln entwickelt, um die Einschränkungen traditioneller Antriebe für flexible Roboter zu überwinden. Obwohl traditionelle Roboterantriebe präzise Bewegungen bieten können, erfordern sie oft große Komponenten und komplexe mechanische Konfigurationen, was es schwierig macht, die Flexibilität und Kompaktheit biologischer Muskeln nachzuahmen.
Zusammensetzung und Vorteile der neuen Technologie
Die Forscher ließen sich von den kleinen Muskeln in Händen und Augen inspirieren, um diese Systeme zu entwerfen. Flüssigkristall-Elastomere bieten eine potenzielle Alternative, da sie ihre Form beim Erhitzen ändern. Dennoch bleibt die Steuerung ihrer Bewegungen eine Herausforderung. Wenn das Material erhitzt wird, zieht es sich zusammen, während das Abkühlen es in seine ursprüngliche Form zurückbringt. Dies macht es schwierig, eine bestimmte Mittelposition ohne kontinuierliche Überwachung und Anpassung aufrechtzuerhalten. „Dies ist das erste Mal, dass Feedback-Steuerung in LCE-Antrieben demonstriert wird, was ein notwendiger Schritt ist, damit diese Art von künstlichen Muskeln in der Robotik Anwendung finden kann“, erklärte Cynthia Sung, Assistenzprofessorin für Maschinenbau und angewandte Mechanik an der Fakultät für Ingenieurwissenschaften der University of Pennsylvania, in einer Erklärung.
Um die Leistung zu verbessern, kombinierten die Forscher Flüssigkristall-Elastomere mit Graphen. Graphen macht das Endmaterial weicher und robuster, sodass es mechanische Kräfte während der Interaktion der künstlichen Muskeln standhalten kann. Das Forschungsteam integrierte dann eine ultradünne Kupferdrahtspule in die LCE-Graphen-Fasern. Diese Spule hat zwei Funktionen: Sie erzeugt Wärme, um die künstlichen Muskeln zu aktivieren, und fungiert als Sensor, indem sie die Widerstandsänderungen des Materials während der Bewegung misst, um Feedback zu geben. Diese Widerstandsmessungen liefern Rückmeldungen über den Zustand der Muskeln, sodass das Steuerungssystem die Heizleistung in Echtzeit anpassen kann. Durch das Halten des Widerstands in der Nähe eines festgelegten Ziels kann das System die Kontraktion regulieren und über längere Zeiträume eine Mittelposition aufrechterhalten.
Dieser geschlossene Regelkreis beseitigt die Notwendigkeit separater Positionssensoren und reduziert die Anzahl der Komponenten, die zur Steuerung der künstlichen Muskeln erforderlich sind.
Praktische Anwendungen der Feedback-Steuerung
Die Forscher demonstrierten auch die Feedback-Steuerung der LCE-Antriebe, um eine wichtige Herausforderung zu bewältigen, die diese Materialien für praktische Roboteranwendungen geeignet macht. Das Team verwendete eine künstliche Hand und ein Paar Roboteraugen, um diese Technologie zu demonstrieren. In der Hand drückt der künstliche Finger einzelne Klaviertasten, pausiert und bewegt sich zu den nächsten Noten. Die Roboteraugen nutzen vier Paare gegenüberliegender Antriebe, um kontrollierte Blickbewegungen zu reproduzieren. Diese Anordnung ahmt biologische Muskeln nach, bei denen gegenüberliegende Muskelgruppen zusammenarbeiten, um Bewegungen auszuführen. Wenn ein künstlicher Muskel sich zusammenzieht, dehnt sich der entsprechende Muskel, sodass das System Bewegungen steuern kann, ohne jeden Muskel gleichzeitig antreiben zu müssen.
Diese Konfiguration kann auch die Anzahl der erforderlichen Steuerungseingaben reduzieren.
Die Forscher glauben, dass diese Technologie potenzielle Anwendungen in humanoiden Robotern hat, insbesondere in künstlichen Gesichtern, die viele kleine Antriebe benötigen, um natürliche Gesichtsausdrücke nachzubilden. Dennoch bleibt die Integration einer großen Anzahl künstlicher Muskeln in ein koordiniertes System eine Herausforderung. Das Team plant, künstliche Intelligenz und Computer Vision zu erforschen, um komplexere Bewegungen und Interaktionen zu steuern.
Zukunftspotenzial der künstlichen Muskeltechnologie
Die Entwicklung der künstlichen Muskeltechnologie hat erhebliche Bedeutung für den Bereich der flexiblen Roboter, insbesondere in Bezug auf präzise Steuerung und biologische Flexibilität. Die Einschränkungen traditioneller Roboterantriebe machen es schwierig, die Funktionen biologischer Muskeln nachzuahmen, während die Feedback-Steuerungsmethoden der neuen Technologie Lösungen bieten. Dies kann nicht nur die Anzahl der erforderlichen Komponenten reduzieren, sondern auch die Bewegungsflexibilität und -genauigkeit erhöhen. Da die Forscher planen, die Anwendungen von künstlicher Intelligenz weiter zu erkunden, könnten zukünftige humanoide Roboter Emotionen und Bewegungen natürlicher darstellen und den Fortschritt der Robotik vorantreiben.