
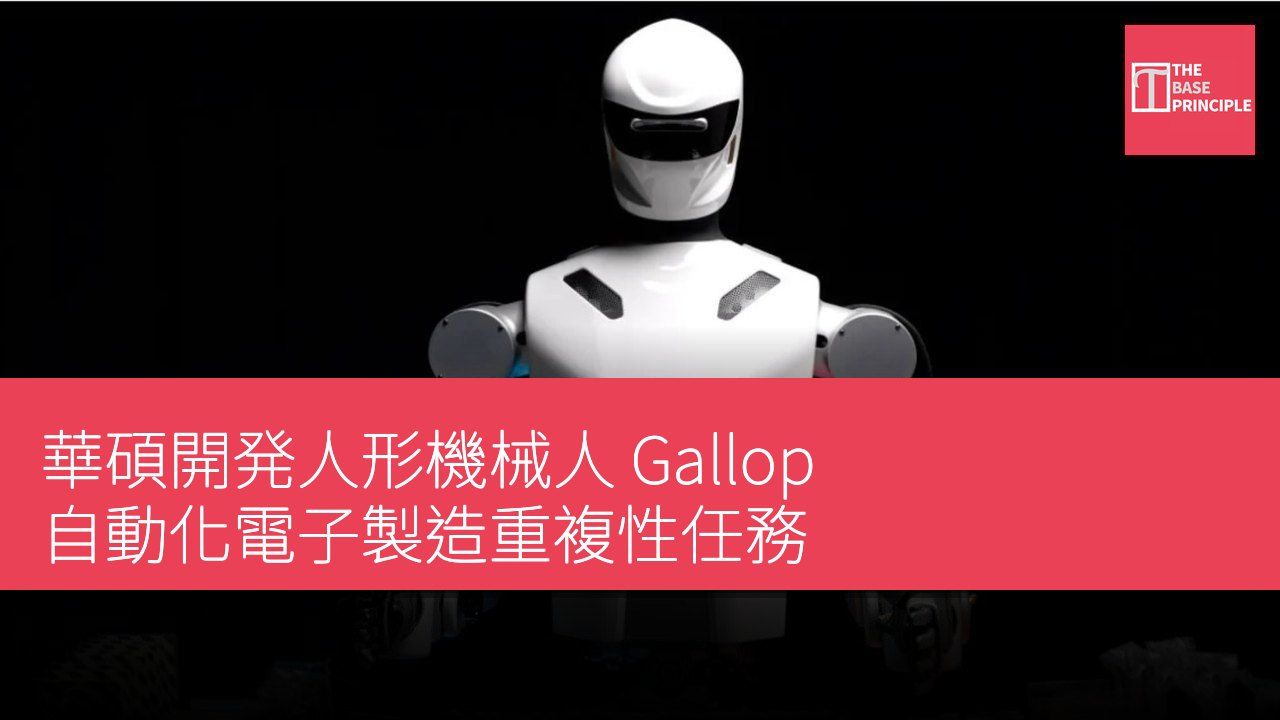
- 華碩はGallop人形ロボットを開発中で、電子製造作業の自動化を目指している。
- Gallopは2027年に試験プログラムを開始し、2028年に市場投入される。
- ロボットは人間のデモンストレーションと仮想現実を用いてトレーニングを行い、操作技術を学ぶ。
- 華碩はGallopが重複的な作業を処理し、工場の労働者を置き換えることはないと考えている。
台湾のテクノロジー企業華碩は、Gallopという名の人形ロボットを開発中であり、電子製造における重複的な作業を自動化することを目的としている。このロボットの顧客試験プログラムは2027年に開始される予定で、商業的な市場投入は2028年の下半期を目指している。このロボットは現在、華碩グループの電子製造サービス(EMS)工場でテスト中であり、人間の作業者向けに設計された作業ステーションでマザーボードの部品を包装する方法を学んでいる。華碩によれば、Gallopの開発目的は、人形ロボットが単にシミュレーションを行うだけでなく、実際の工場作業を安定して行えることを証明することである。
Gallopの初期の任務には、15種類の異なるマザーボード部品の包装が含まれており、その多くは小型で薄型で、透明なプラスチック袋に封入されている。異なる形状や柔軟な材料が関与するため、この任務は従来のロボットハンドにとって挑戦となる。華碩は、この作業ステーションを選んだ理由は、Gallopが大部分の操作を人間の作業者が常に付き添うことなく独立して行えるかどうかをテストするためであると述べている。
Gallopのトレーニングプロセス
華碩は、人間のデモンストレーション、シミュレーション、実践を組み合わせたトレーニングプロセスを開発した。承諾を得た上で、経験豊富な工場作業者が小型のヘッドマウントカメラを装着し、特定の操作を実行する過程を録画する。Gallopはこれらの情報を利用して、必要な動作や処理技術を学ぶ。シミュレーションソフトウェアは、その後、ロボットが作業条件の微妙な違いを処理できるように、デモのバリエーションを生成する。トレーニングプロセスには、仮想現実(VR)も含まれており、オペレーターはヘッドセットとグローブを装着し、実際の作業ステーションで同じ部品とカメラを使用してGallopに任務を指導する。
展開後、ロボットが録画した経験もそのトレーニングプロセスにフィードバックされる。
華碩が設定した目標は、20秒以内に99.5%の任務成功率を達成することであり、これは人間の作業者が同じ操作を完了するのに必要な時間に匹敵する。
GallopのAIアーキテクチャ
華碩はGallopのAIアーキテクチャを4層に分けている:計画、監視、スキル、制御。計画層は周囲の環境を解釈し、操作を各ステップに分解する。独立した監視AIがこれらの行動を監視し、問題が発生した場合には計画を修正することができる。スキル層は、手を伸ばす、物を掴む、置くといった動作を管理し、制御層はロボットの腕や手を操作する。このアーキテクチャは異なる層間で固定インターフェースを使用しており、華碩は改良版が利用可能になった際にAIモデルを交換できるようにしているため、ロボット全体を再設計する必要はない。このシステムはGallop内部で動作する単一のNVIDIA Jetson AGX Thorコンピュータ上で稼働し、標準的なロボットソフトウェアが搭載されている。
華碩はロボットのボディと巧妙な手を内部で開発している。手は特に重要であり、小型部品を操作しながら物理的接触を理解するために触覚センサーを利用する必要がある。他のコンポーネント、例えばモーターは、成熟した業界パートナーから調達される。Gallopは現在、固定された基地で運行しており、2本の腕を装備している。華碩は今後1年以内に車輪式のバージョンを発表し、内部で開発した巧妙な手を統合する計画である。同社はまた、2027年の台北国際コンピュータ展(Computex)で顧客にこのロボットを披露し、試験展開を計画している。
電子製造はその最初のターゲット市場となるが、華碩は病院や他のサービス環境での応用の可能性も見込んでいる。同社は、1つの作業ステーションで学んだスキルが、類似の取り扱い作業を含む他の操作に転用できると信じている。華碩はGallopの目的は重複的で体力を要する作業を処理することであり、工場の労働者を置き換えることではないと述べている。ロボットのトレーニングに関与した従業員は、ロボットの設定、監視、性能改善などの役割に転向することができる。Gallopは2026年初頭に開始される予定で、華碩の目標は2027年に顧客試験を行い、2028年の下半期に市場投入することである。
しかし、ロボットが工場の性能目標を達成できるかどうかは、その発展において重要な要素である。
項目 規格 AIアーキテクチャ 計画、監視、スキル、制御 計算プラットフォーム NVIDIA Jetson AGX Thor 目標成功率 99.5% トレーニング方法 人間のデモンストレーション、シミュレーション、実践
Gallopの電子製造への潜在的影響
華碩のGallop人形ロボットは、電子製造における重複的な作業の自動化に焦点を当てており、生産効率を向上させるテクノロジーの可能性を示している。人間のデモンストレーションと高技術のトレーニング方法を組み合わせることで、Gallopは従来のロボットが処理しにくい課題を克服することを目指している。これは工場労働者の肉体的負担を軽減するだけでなく、将来の工場の運営モデルを変える可能性があり、人間の従業員がより創造的で監督的な役割に移行することを可能にする。技術の進歩とともに、Gallopの成功は他の業界における自動化の応用を促進する可能性がある。