
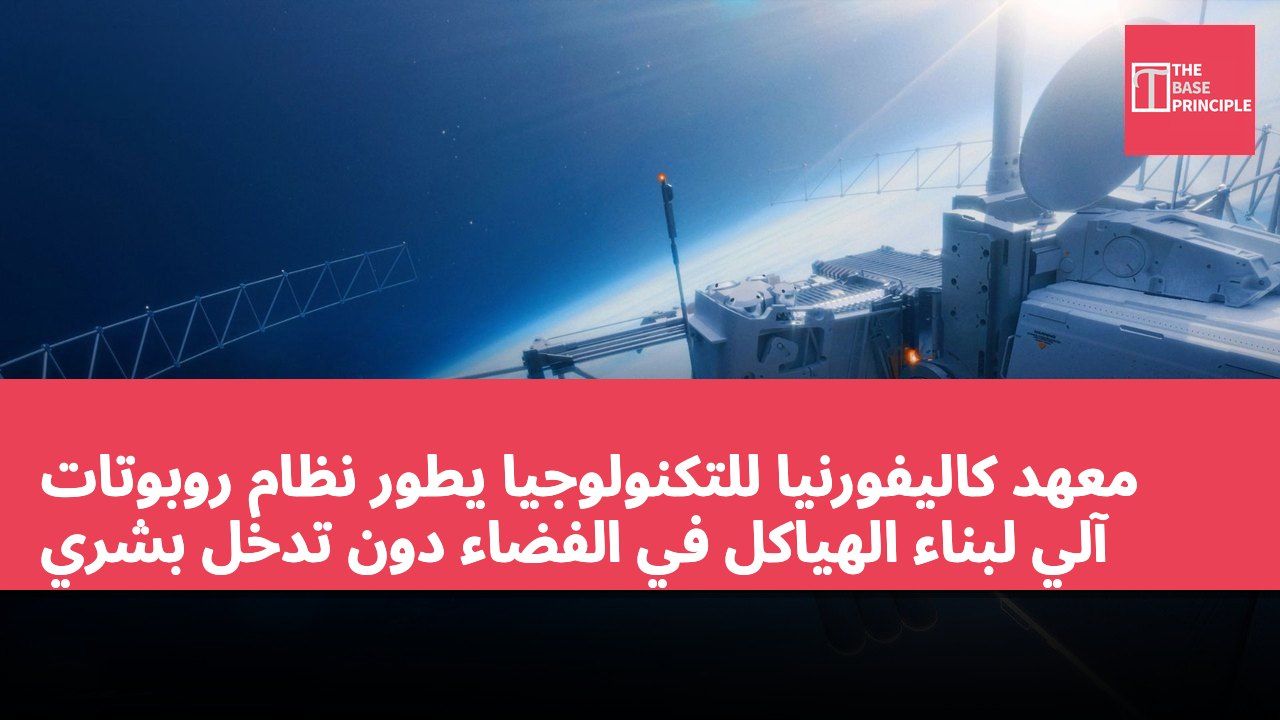
- نظام الروبوتات الذي طوره معهد كاليفورنيا للتكنولوجيا يمكنه بناء الهياكل في الفضاء تلقائيًا، دون تدخل بشري.
- نظام ASTRA قادر على تجميع الهياكل في المدار القريب من الأرض، وقد أكمل بنجاح تجميع المنطقة الثالثة.
- تستخدم هذه التقنية مواد عاكسة خفيفة الوزن، مما قد يساعد في بناء هياكل فضائية أخف.
- تشمل التطبيقات المستقبلية تلسكوبات فضائية كبيرة وبنية تحتية للاتصالات، تتجاوز قدرة النقل التقليدية للمركبات الفضائية.
نجح الباحثون في معهد كاليفورنيا للتكنولوجيا في تطوير نظام روبوتي قادر على بناء الهياكل في الفضاء بشكل تلقائي، دون الحاجة لتدخل بشري. يستخدم هذا البناء الآلي للهيكل الروبوتات لجمع دعائم الهيكل والوصلات من موزع قريب، ويقوم بتجميعها لتكوين الأجزاء المطلوبة. تم تطوير هذه التقنية كجزء من برنامج وكالة مشاريع الأبحاث المتقدمة الدفاعية الأمريكية (DARPA) لتصميم التصنيع والمواد وكفاءة الكتلة في المدار الجديد والقمر (NOM4D). وفقًا لفريق العمل، يمثل هذا العرض تقدمًا في تمكين الروبوتات من بناء هياكل فضائية كبيرة بشكل مستقل، دون الحاجة لمساعدة رواد الفضاء.
قدرة نظام ASTRA على التجميع
يمكن لهذا النظام الروبوتي تجميع الهياكل في الفضاء دون الحاجة لمساعدة مباشرة من رواد الفضاء. قام هذا البناء الآلي ببناء جزء من هيكل شبكي في المدار القريب من الأرض، وهو أول عرض من نوعه لتقنية مماثلة. التقنية المعروفة باسم نظام تجميع العاكس الفضائي الآلي (ASTRA) تستخدم الروبوتات لجمع مكونات الهيكل من موزع داخل الكبسولة، وتقوم بتكرار تجميع الأجزاء المعروفة باسم المنطقة من الهيكل الشبكي. تشمل مكوناته أنابيب ألياف مركبة، وصلات من سبائك الألمنيوم، وسطح عاكس مصنوع من غشاء مثقوب. يهدف النظام إلى بناء هوائي عاكس بقطر 1.4 متر (حوالي 4.6 قدم).
على الرغم من أن العرض لم يكتمل بالكامل، إلا أنه تم تجميع المنطقة الثالثة بنجاح، مما يثبت جدوى طريقة البناء المستقلة.
يجمع نظام ASTRA بين ذراع روبوتية، موزع مكونات كهربائي، لوح تجميع، وجهاز كمبيوتر بحجم حوالي 1 متر مكعب (حوالي 35 قدم مكعب). تم إطلاق الحمولة في 30 مارس 2026 من قاعدة فاندنبرغ الفضائية، على متن مركبة الإطلاق المدارية Vigoride 7 التابعة لشركة Momentus Inc. حملت هذه المركبة نظام ASTRA كواحد من 10 حمولات.
قبل الإطلاق، كان النظام يحتوي على منطقتين من الهياكل المجمعة مسبقًا والمكونات اللازمة لبناء الأجزاء الأخرى. بعد دخول المدار، قام فريق التحكم الأرضي بتوجيه الكمبيوتر الموجود على متن المركبة لإطلاق قيود الإطلاق ونشر منطقتين موجودتين. بعد ذلك، بدأت الروبوتات في تجميع المنطقة الثالثة، حيث استخرجت الدعائم والوصلات من موزع قريب، وضعتها على لوح التجميع وقامت بتوصيلها لتشكيل الجزء الهيكلي المطلوب.
تحديات الفضاء وحلولها
بعد إكمال تجميع منطقة واحدة، أضاف النظام غشاء عاكس شبكي إلى الهيكل الشبكي. تم تصميمه باستخدام شبكتين عاكستين، تتصدى لبعضهما البعض من خلال توتر الربيع. بمجرد أن تكون جاهزة، يتم دفع الأجزاء المكتملة إلى الفضاء، مما يسمح للروبوتات بتكرار تسلسل البناء. تتكون التكوين المخطط لنظام ASTRA من 11 منطقة متصلة بالسطح العاكس. إحدى الميزات المهمة لهذه التقنية هي المواد العاكسة الخفيفة الوزن، التي تم تطويرها بالتعاون بين باحثي معهد كاليفورنيا للتكنولوجيا وشركائهم في جامعة بنسلفانيا. مقارنة بالمواد الشبكية المعدنية التقليدية المستخدمة في العواكس القابلة للتمديد، يتطلب هذا الغشاء المثقوب توترًا أقل، مما قد يساعد المهندسين في بناء هياكل أخف، مع الحفاظ على السطح العاكس المطلوب.
واجه تشغيل النظام في الفضاء بعض التحديات التي لم يتم مواجهتها في اختبارات المختبر على الأرض. كان على الفريق تعديل التعليمات بشكل متكرر، واستخدام الصور المرسلة من المركبة الفضائية لاستبعاد المشكلات غير المتوقعة. كانت فرص الاتصال محدودة إلى حوالي سبع إلى ثماني نوافذ يوميًا، كل نافذة تستغرق حوالي 15 دقيقة. لذلك، قام الباحثون باختبار مكونات الطيران الاحتياطية لنظام ASTRA في مختبر معهد كاليفورنيا للتكنولوجيا تحت إشراف بيليجرينو، للبحث عن حلول محتملة، ثم إرسال التعليمات المعدلة إلى النظام المداري. يعد هذا المشروع المرحلة الثالثة من برنامج DARPA NOM4D.
في المرحلتين السابقتين، قام الباحثون بتطوير مفهوم التجميع وعرضوا كيفية عمله في ظروف المختبر. يهدف البرنامج إلى تمكين الهياكل من بناء مبانٍ تصل إلى مئات الأمتار أو حتى كيلومترات. الهياكل الحالية في الفضاء مقيدة بحجم صواريخ الإطلاق، مما يتطلب من المهندسين طي المكونات للنشر، أو تجميع الأجزاء من خلال عدة عمليات إطلاق. قد يوفر التصنيع المستقل في المدار طريقة أخرى لتمكين تجميع مكونات الهياكل مباشرة في الفضاء.
إمكانات التطبيقات المستقبلية
على الرغم من أن نظام ASTRA لم يتمكن من إكمال العاكس المخطط قبل الموعد النهائي لمهمة ديسمبر، إلا أن النتائج توفر نقطة انطلاق لتطوير هذه التقنية. قد تشمل التطبيقات المستقبلية تلسكوبات فضائية كبيرة، هوائيات ترددات راديوية، بنية تحتية للاتصالات، بالإضافة إلى صفائف شمسية لجمع الطاقة في المدار. قد تتجاوز هذه الهياكل في النهاية الأحجام التي يمكن نقلها أو نشرها باستخدام المركبات الفضائية التقليدية.
أثر نظام ASTRA على البناء في الفضاء
يمثل العرض الناجح لنظام ASTRA تقدمًا كبيرًا في تقنية البناء في الفضاء، حيث ستغير طريقة البناء المستقلة التي لا تتطلب تدخل بشري كيفية تنفيذ المهام الفضائية في المستقبل. لا تعزز هذه التقنية كفاءة البناء فحسب، بل تتيح أيضًا أحجام الهياكل التي تتجاوز قيود النقل التقليدية للمركبات الفضائية، مما يوفر إمكانية بناء مرافق فضائية كبيرة. مع استمرار تطور التقنية، قد يتم تحقيق بنى تحتية فضائية أكثر تعقيدًا في المستقبل، مما يعزز تقدم استكشاف الفضاء العميق والبحث العلمي.