
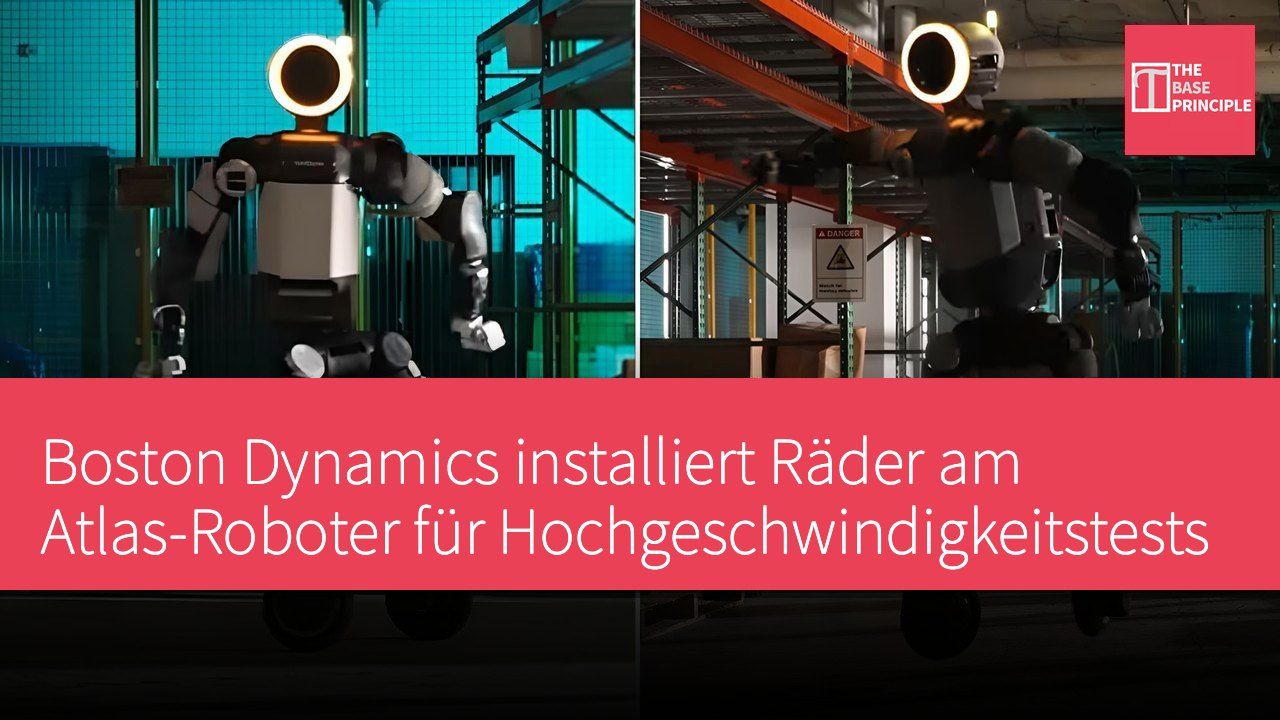
- Boston Dynamics ersetzt die Beine des Atlas-Roboters durch Räder für Experimente.
- Der Umbau war einfach und nutzte Räder von einem Standard-Elektro-Scooter sowie maßgeschneiderte Adapter.
- Die Räder zwangen die Motoren während der Tests, ein hohes Drehmoment bereitzustellen, was die Anwendung von Reinforcement Learning förderte.
- Diese Erkenntnisse werden die Entwicklung der Standardkonfiguration von Atlas beeinflussen und die Fähigkeiten des Roboters verbessern.
Boston Dynamics hat ein ungewöhnliches Upgrade für seinen Atlas-Humanoiden durchgeführt: Die beiden Beine wurden durch ein Paar Räder ersetzt. Diese experimentelle Konfiguration ermöglicht es den Ingenieuren, die Leistung des humanoiden Roboters bei kontinuierlicher Hochgeschwindigkeit und unter schwerer Last zu testen. Diese Konfiguration bietet auch eine anspruchsvolle Umgebung, um die Motoren und das auf maschinellem Lernen basierende Steuerungssystem des Roboters zu testen. Es ist erwähnenswert, dass dieser mit Rädern ausgestattete Atlas kein geplantes kommerzielles Produkt ist, sondern eine Forschungsplattform, die von Boston Dynamics entwickelt wurde, um zu untersuchen, wie Steuerungen, die für das simulierte Training entwickelt wurden, präzise mit der realen Hardware interagieren können.
Das Projekt untersucht auch, was passiert, wenn Ingenieure die Aktuatoren des Roboters an ihre physikalischen Grenzen bringen.
Einfachheit des Umbaus
Die technische Umsetzung dieses Umbaus war überraschend einfach. Boston Dynamics installierte die Räder eines Standard-Elektro-Scooters über maßgeschneiderte Adapter am Atlas. Diese Adapter sind direkt mit den bestehenden Fußgelenk-Aktuatoren des Roboters verbunden und erforderten keine weiteren wesentlichen Änderungen an der Hardware. Die Ingenieure konnten auch vermeiden, das Softwaremodell des Roboters von Grund auf neu zu erstellen; sie ersetzten lediglich die simulierten Beine durch Räder, die kontinuierlich rotieren können. Diese Einfachheit spiegelt das modulare Hardware-Design von Atlas wider, das Boston Dynamics bei der Entwicklung humanoider Roboter unter Berücksichtigung der Herstellbarkeit und Wartungsfreundlichkeit berücksichtigt hat.
Die gleichen Designprinzipien machten diesen experimentellen Umbau relativ einfach.
Vorteile der Radtests
Während des Testprozesses bieten die Räder einen weiteren Vorteil. Sie zwingen die Motoren, ein erhebliches Drehmoment bei hohen Drehzahlen bereitzustellen. Jede Beschleunigung, Kurve und das Abbremsen stellen kontinuierliche Anforderungen an die Aktuatoren. Dieses Experiment gab den Ingenieuren auch die Möglichkeit, Reinforcement Learning (RL) zu erkunden. Diese Technik trainiert den Roboter durch wiederholte Simulationen, um effektive Bewegungen zu entdecken. Allerdings ist es eine große ingenieurtechnische Herausforderung, diese erlernten Verhaltensweisen auf die reale Hardware zu übertragen. Simulationsmotoren können sich anders verhalten als ihre realen Gegenstücke, und diese Diskrepanz kann dazu führen, dass Bewegungen in der Simulation effektiv sind, aber bei einem realen Roboter fehlschlagen.
Boston Dynamics hat dieses Problem durch die Verbesserung seines Simulationsmotor-Modells angegangen. Die Ingenieure führten physikalische Experimente durch, um das Verhalten der Aktuatoren zu messen, und passten dann die Simulationsparameter an, um die tatsächliche Leistung der Hardware widerzuspiegeln. Das Team modifizierte auch das bestehende Reinforcement Learning-Rahmenwerk, um Änderungen bei den Trainingsbefehlen, den Belohnungsfunktionen und der Steuerung der Körperhaltung zu integrieren, was Atlas half, flüssige Rollbewegungen zu entwickeln. Die Ergebnisse zeigten, warum eine genaue Motorsimulation entscheidend ist. Steuerungen, die mit dem Verhalten der realen Hardware trainiert wurden, sind außerhalb der Simulation wahrscheinlicher zuverlässig.
Einige Bewegungen von Atlas wurden von menschlichen Bewegungsaufnahmen inspiriert. Die Ingenieure wählten zahlreiche Beispiele für Fußgleiten aus, um zu untersuchen, wie die Räder ähnliche Bewegungen reproduzieren können. Ein interessantes Beispiel ist der seitliche Sprint. Atlas lernte, seine Räder zu steuern und seitlich zu rollen, anstatt die Füße über den Boden zu schleifen. Der Roboter führte auch einen 360-Grad-Sprung mit einem Trajektorienverfolgungscontroller durch. Dieses System folgte den aufgezeichneten menschlichen Bewegungsdaten und vollendete die Bewegung beim ersten Versuch. Diese Methode unterscheidet sich von der fußbasierten Konfiguration von Atlas. Vor dem Sprung rollte der Roboter seinen Unterkörper in Position, um sich auf den Abflug vorzubereiten.
Dieses Verhalten zeigt, wie Reinforcement Learning neue Wege zur Nutzung der verfügbaren Traktion entdecken kann.
Boston Dynamics erklärt, dass diese Erkenntnisse die Entwicklung der Standardkonfiguration von Atlas beeinflussen werden. Die Ingenieure hoffen, ein genaues Aktuatorenmodell mit ganzheitlichem Lernen zu kombinieren, um die Zuverlässigkeit zu erhöhen und die Fähigkeiten des humanoiden Roboters zu erweitern. Dieses experimentelle Setup mit Rädern bietet letztendlich mehr als nur eine unterhaltsame Demonstration. Es bietet den Ingenieuren eine anspruchsvolle Testumgebung, um zu verstehen, wie Motoren und Lerncontroller unter extremen Bedingungen zusammenarbeiten.
Anwendung von Reinforcement Learning in der Robotermotion
Der Umbau der Räder am Atlas-Roboter durch Boston Dynamics zeigt nicht nur die Flexibilität seines modularen Designs, sondern bietet auch die Möglichkeit für Hochintensitätstests. Durch die Räder kann die Leistung des Roboters unter extremen Bedingungen eingehend analysiert werden, was für die Entwicklung von Reinforcement Learning-Techniken von entscheidender Bedeutung ist. Die Kombination aus genauer Motorsimulation und Reinforcement Learning trägt zur Verbesserung der Bewegungsfähigkeiten des Roboters bei und könnte in Zukunft die Anwendungsbereiche humanoider Roboter verändern, von Unterhaltung bis zur Durchführung praktischer Aufgaben.