
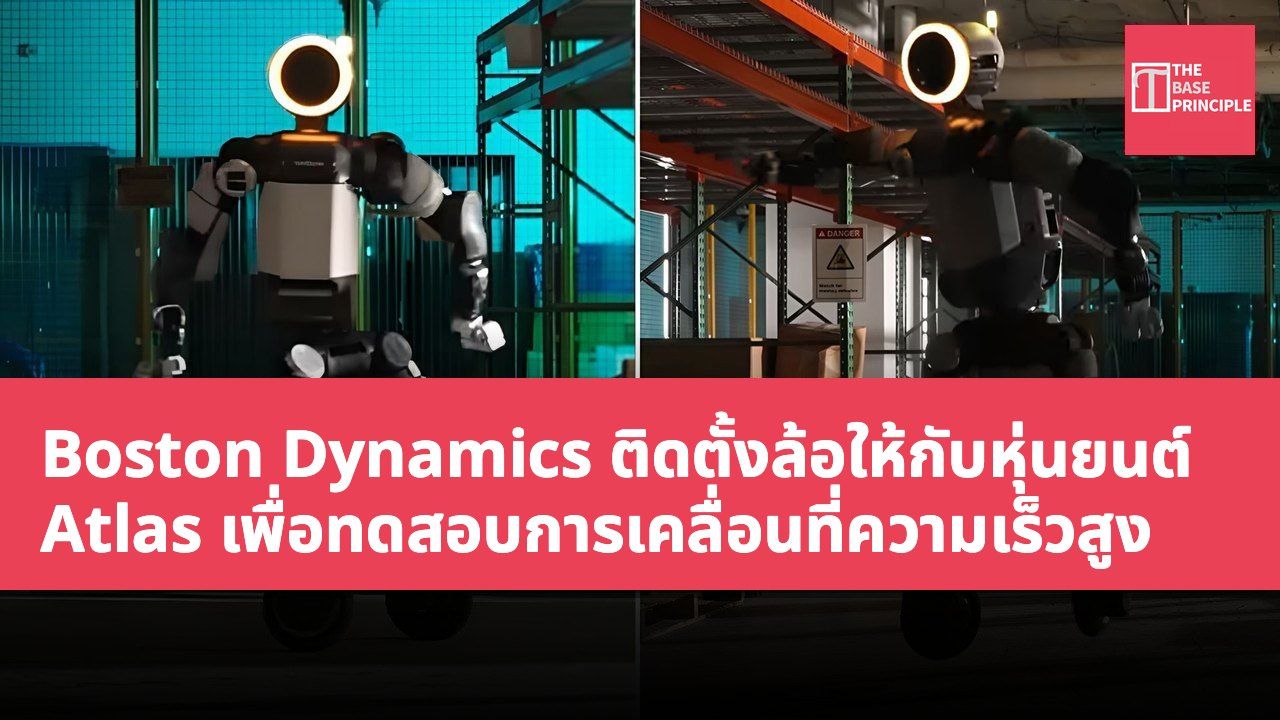
- Boston Dynamics เปลี่ยนเท้าของหุ่นยนต์ Atlas เป็นล้อเพื่อการทดลอง
- กระบวนการปรับแต่งง่าย ใช้ล้อจากสกู๊ตเตอร์ไฟฟ้ามาตรฐานและอะแดปเตอร์ที่กำหนดเอง
- ล้อในระหว่างการทดสอบบังคับให้มอเตอร์ต้องให้แรงบิดสูง ส่งเสริมการประยุกต์ใช้การเรียนรู้เชิงลึก
- การค้นพบเหล่านี้จะมีผลต่อการพัฒนาคอนฟิกมาตรฐานของ Atlas เพื่อเพิ่มขีดความสามารถของหุ่นยนต์
Boston Dynamics ได้ทำการอัปเกรดที่ไม่ธรรมดาสำหรับหุ่นยนต์ Atlas โดยการเปลี่ยนเท้าทั้งสองข้างเป็นล้อคู่ การตั้งค่าทดลองนี้ช่วยให้วิศวกรสามารถทดสอบประสิทธิภาพของหุ่นยนต์ในขณะที่เคลื่อนที่ด้วยความเร็วสูงและมีน้ำหนักมาก การตั้งค่านี้ยังให้สภาพแวดล้อมที่เข้มงวดสำหรับการทดสอบมอเตอร์ของหุ่นยนต์และระบบควบคุมที่ใช้การเรียนรู้ของเครื่อง ที่น่าสังเกตคือ Atlas ที่ติดตั้งล้อไม่ได้เป็นผลิตภัณฑ์เชิงพาณิชย์ที่วางแผนไว้ แต่เป็นแพลตฟอร์มการวิจัยที่พัฒนาโดย Boston Dynamics เพื่อสำรวจว่าคอนโทรลเลอร์ที่จำลองการฝึกอบรมสามารถควบคุมฮาร์ดแวร์จริงได้อย่างแม่นยำเพียงใด
โครงการนี้ยังสำรวจสิ่งที่เกิดขึ้นเมื่อวิศวกรผลักดันการทำงานของหุ่นยนต์ไปถึงขีดจำกัดทางกายภาพ
ความง่ายในการปรับแต่ง
เทคนิคการปรับแต่งนี้มีความซับซ้อนน้อยกว่าที่คาดไว้ Boston Dynamics ได้ติดตั้งล้อจากสกู๊ตเตอร์ไฟฟ้ามาตรฐานลงบน Atlas ผ่านอะแดปเตอร์ที่กำหนดเอง อะแดปเตอร์นี้เชื่อมต่อโดยตรงกับผู้กระทำการข้อเท้าของหุ่นยนต์ที่มีอยู่ และไม่จำเป็นต้องมีการเปลี่ยนแปลงฮาร์ดแวร์หลักอื่นๆ วิศวกรยังหลีกเลี่ยงการสร้างแบบจำลองซอฟต์แวร์ของหุ่นยนต์ใหม่จากศูนย์ พวกเขาเพียงแค่เปลี่ยนเท้าจำลองเป็นล้อที่สามารถหมุนได้อย่างต่อเนื่อง ความง่ายนี้สะท้อนถึงการออกแบบฮาร์ดแวร์แบบโมดูลาร์ของ Atlas ซึ่ง Boston Dynamics ได้พิจารณาถึงความสะดวกในการผลิตและการบำรุงรักษาเมื่อออกแบบหุ่นยนต์
หลักการออกแบบเดียวกันนี้ทำให้การทดลองนี้สามารถเปลี่ยนแปลงได้อย่างง่ายดาย
ข้อดีของการทดสอบล้อ
ในระหว่างกระบวนการทดสอบ ล้อยังให้ข้อดีอีกประการหนึ่ง พวกมันบังคับให้มอเตอร์ต้องให้แรงบิดที่ค่อนข้างสูงในขณะที่รักษาความเร็วรอบสูง การเร่งความเร็ว การเลี้ยว และการหยุดแต่ละครั้งจะสร้างความต้องการอย่างต่อเนื่องต่อผู้กระทำการ การทดลองนี้ยังให้โอกาสวิศวกรในการสำรวจการเรียนรู้เชิงลึก (RL) เทคโนโลยีนี้ช่วยให้หุ่นยนต์ค้นพบการเคลื่อนไหวที่มีประสิทธิภาพผ่านการฝึกอบรมจำลองซ้ำๆ อย่างไรก็ตาม การถ่ายโอนพฤติกรรมที่เรียนรู้เหล่านี้ไปยังฮาร์ดแวร์จริงเป็นความท้าทายทางวิศวกรรมที่สำคัญ มอเตอร์จำลองอาจแสดงผลแตกต่างจากคู่ของมันในโลกจริง ซึ่งความไม่ตรงกันนี้อาจทำให้การเคลื่อนไหวที่มีประสิทธิภาพในจำลองล้มเหลวในหุ่นยนต์จริง
Boston Dynamics แก้ปัญหานี้ด้วยการปรับปรุงแบบจำลองมอเตอร์จำลองของตน วิศวกรได้ทำการทดลองทางกายภาพเพื่อวัดพฤติกรรมของผู้กระทำการ จากนั้นปรับพารามิเตอร์จำลองเพื่อสะท้อนถึงประสิทธิภาพจริงของฮาร์ดแวร์ ทีมงานยังได้ปรับเปลี่ยนกรอบการเรียนรู้เชิงลึกที่มีอยู่ การเปลี่ยนแปลงในคำสั่งการฝึกอบรม ฟังก์ชันรางวัล และการควบคุมท่าทางช่วยให้ Atlas พัฒนาการเคลื่อนไหวในการกลิ้งที่ราบรื่น ผลลัพธ์แสดงให้เห็นว่าทำไมการจำลองมอเตอร์ที่แม่นยำจึงมีความสำคัญ การควบคุมที่ฝึกฝนร่วมกับพฤติกรรมของฮาร์ดแวร์จริงมีแนวโน้มที่จะทำงานได้อย่างเชื่อถือได้มากขึ้นนอกเหนือจากการจำลอง
การเคลื่อนไหวบางอย่างของ Atlas ได้รับแรงบันดาลใจจากการบันทึกการเคลื่อนไหวของมนุษย์ วิศวกรเลือกตัวอย่างการเลื่อนเท้าจำนวนมากเพื่อสำรวจว่าล้อสามารถทำซ้ำการเคลื่อนไหวที่คล้ายกันได้อย่างไร การพุ่งตัวไปข้างข้างเป็นตัวอย่างที่น่าสนใจ Atlas เรียนรู้ที่จะควบคุมล้อของมันและกลิ้งไปข้างข้าง แทนที่จะลากเท้าบนพื้น หุ่นยนต์ยังใช้ตัวควบคุมการติดตามเส้นทางในการกระโดด 360 องศา ระบบนี้ติดตามข้อมูลการเคลื่อนไหวของมนุษย์ที่บันทึกไว้ และทำการเคลื่อนไหวนี้สำเร็จในครั้งแรกที่ลอง วิธีการนี้แตกต่างจากการตั้งค่าของ Atlas ที่ใช้เท้า ในการกระโดด หุ่นยนต์จะกลิ้งส่วนล่างไปยังตำแหน่งเพื่อเตรียมพร้อมสำหรับการบิน
พฤติกรรมนี้แสดงให้เห็นว่าการเรียนรู้เชิงลึกสามารถค้นพบวิธีการใหม่ในการใช้แรงดึงที่มีอยู่ได้อย่างไร
Boston Dynamics ระบุว่าการค้นพบเหล่านี้จะมีผลต่อการพัฒนาคอนฟิกมาตรฐานของ Atlas วิศวกรหวังว่าจะรวมแบบจำลองผู้กระทำการที่แม่นยำเข้ากับการเรียนรู้แบบทั้งตัวเพื่อเพิ่มความเชื่อถือได้และขยายขีดความสามารถของหุ่นยนต์รูปแบบมนุษย์ การทดลองติดตั้งล้อนี้ในที่สุดจะมอบสิ่งที่เกินกว่าการแสดงความบันเทิง มันให้สภาพแวดล้อมการทดสอบที่เข้มงวดสำหรับวิศวกรในการทำความเข้าใจการทำงานร่วมกันของมอเตอร์และคอนโทรลเลอร์การเรียนรู้ในสภาวะสุดขีด
การประยุกต์ใช้การเรียนรู้เชิงลึกในการเคลื่อนไหวของหุ่นยนต์
การปรับแต่งล้อให้กับหุ่นยนต์ Atlas โดย Boston Dynamics ไม่เพียงแค่แสดงให้เห็นถึงความยืดหยุ่นของการออกแบบโมดูลาร์ แต่ยังให้โอกาสในการทดสอบที่มีความเข้มข้นสูง ผ่านล้อ ประสิทธิภาพของหุ่นยนต์ในสภาวะสุดขีดสามารถถูกวิเคราะห์อย่างลึกซึ้ง ซึ่งมีความสำคัญต่อการพัฒนาเทคโนโลยีการเรียนรู้เชิงลึก การรวมกันของการจำลองมอเตอร์ที่แม่นยำและการเรียนรู้เชิงลึกจะช่วยเพิ่มขีดความสามารถในการเคลื่อนไหวของหุ่นยนต์ และอาจเปลี่ยนแปลงสถานการณ์การใช้งานของหุ่นยนต์รูปแบบมนุษย์ในอนาคต ตั้งแต่ความบันเทิงไปจนถึงการดำเนินงานจริง