
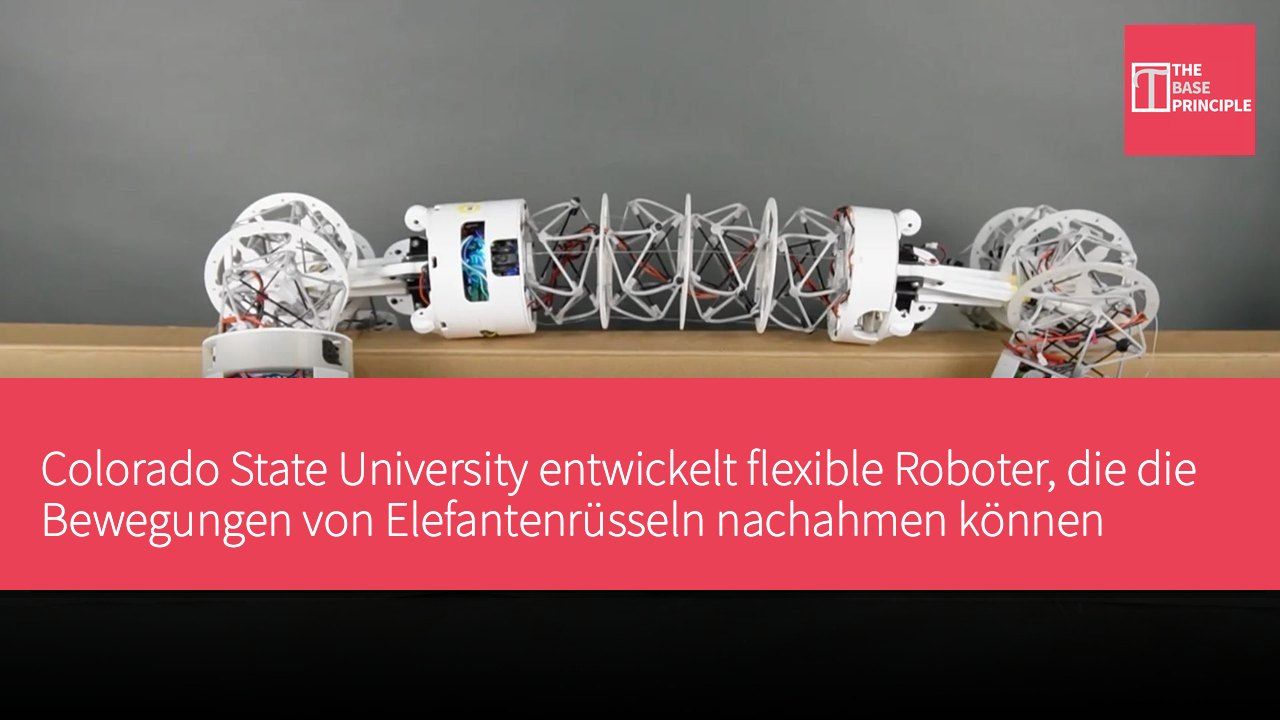
- Diese Roboter ahmen Elefantenrüssel nach und verfügen über Biege- und Greiffähigkeiten.
- Das neue Design löst die Einschränkungen traditioneller modularer Roboter.
- Die Roboter können unabhängig arbeiten oder zu größeren Konfigurationen zusammengeschlossen werden.
- In Zukunft wird der Fokus auf der Erhöhung der Autonomie und der Betriebsgeschwindigkeit liegen, um in verschiedenen Aufgaben eingesetzt zu werden.
Das Forschungsteam der Colorado State University hat flexible Roboter entwickelt, die von Elefantenrüsseln inspiriert sind und die Fähigkeit besitzen, sich zu biegen, Objekte zu greifen und sich mit anderen Maschinen zu verbinden. Diese Roboter verwenden ein als Tensegrity bekanntes Strukturdesign, bei dem starre Stäbe durch straffe Kabel miteinander verbunden werden, anstatt feste Gelenke zu nutzen. Diese Struktur ermöglicht es ihnen, sich zu falten, zu biegen und ihre Form zu verändern, während sie an beiden Enden ihrer röhrenförmigen Körper Greifklauen verwenden, um Objekte zu manipulieren oder sich an andere Roboter anzuhängen. Diese Technologie könnte letztendlich dazu führen, dass Roboterteams die Raumfahrt und andere komplexe Aufgaben unterstützen.
Lösung der Einschränkungen modularer Roboter
Dieses System kombiniert einen flexiblen Körper mit mechanischen Klauen, sodass ein einzelner Roboter unabhängig arbeiten oder zu größeren Konfigurationen zusammengesetzt werden kann. Diese Technologie löst eine der Einschränkungen bestehender modularer Roboter, da traditionelle modulare Roboter oft starre Komponenten verwenden, die ihre Fähigkeit einschränken, sich an unterschiedliche Umgebungen und Aufgaben anzupassen. Das Ziel der Forscher ist es, die Flexibilität flexibler Roboter mit der Rekonfigurierbarkeit modularer Robotersysteme zu kombinieren. Das Tensegrity-Design dieser neuen Roboter verbindet starre Stäbe über ein straffes Kabelnetzwerk, anstatt sie dauerhaft zu fixieren. Diese Anordnung ermöglicht es dem Körper des Roboters, sich zu biegen, zu dehnen, zu falten und seine Form zu ändern, während die strukturelle Integrität erhalten bleibt.
Der gelenkfreie, tentakelartige Körper hat an beiden Enden Klauen, um Objekte zu greifen und sich mit anderen Robotern zu verbinden. Im Gegensatz zu traditionellen Roboterarmen, die auf feste Gelenke zur Steuerung der Bewegung angewiesen sind, besitzen diese röhrenförmigen Roboter einen flexiblen Körper, der sich ständig verformen kann. Sie sind auch an beiden Enden mit mechanischen Greifklauen ausgestattet, die Objekte greifen und sich mit anderen Robotern verbinden können. Das Design mit zwei Klauen ist das Herzstück des modularen Designs des Systems. Ein einzelner Roboter kann seine Klauen zum Anheften verwenden und größere Strukturen bilden, ohne auf magnetische Verbindungen angewiesen zu sein. Diese mechanische Anheftung trägt auch dazu bei, Probleme mit der Ausrichtung beim Verbinden mehrerer Einheiten zu reduzieren.
Sobald sie verbunden sind, können diese Roboter verschiedene Konfigurationen bilden, einschließlich Ketten-, Ring- und Verzweigungsstrukturen. Jede Anordnung bietet unterschiedliche Bewegungs- und Manipulationsmöglichkeiten, sodass die Gruppe ihre physische Struktur je nach den Anforderungen der Aufgabe anpassen kann.
Die Forscher demonstrierten, dass einzelne Roboter-Einheiten unabhängig Operationen und Bewegungen ausführen können, während verbundene Gruppen ihre Bewegungen koordinieren können, um Objekte zu transportieren. Diese Maschinen zeigten auch multimodale Bewegungen und sind in der Lage, mit unterschiedlichen Bewegungsstrategien in vielfältigen Umgebungen zu navigieren. Eine weitere Fähigkeit ist die Bewegungsmanipulation, die Bewegung und Objektverarbeitung kombiniert. Diese Roboter müssen nicht auf separate Mechanismen angewiesen sein, um sich im Gelände zu bewegen und Objekte zu manipulieren, sondern können ihre flexiblen Körper und Greifklauen nutzen, um beide Funktionen gleichzeitig auszuführen. Ihre Biegefähigkeit könnte ihnen auch helfen, Lasten unterschiedlicher Größe anzuheben und zu transportieren.
Zukünftige Entwicklungen und Anwendungen
Das Forschungsteam hat diese Roboter sowohl im Labor als auch in realen Szenarien getestet, einschließlich in natürlichen Landschaften. Diese Experimente untersuchten, wie verschiedene Konfigurationen koordinierte Objektverarbeitung, Transport und Bewegung über herausforderndes Terrain unterstützen können. Laut dem Team erforderte die Entwicklung dieses Systems die Überwindung mehrerer ingenieurtechnischer Herausforderungen, insbesondere bei der Auswahl der Motoren. Die Antriebe müssen kompakt genug sein, um im Inneren des Roboters installiert zu werden, während sie ausreichend Leistung und Zuverlässigkeit bieten, um verschiedene Bewegungen zu unterstützen. Das Team testete auch verschiedene strukturelle Konfigurationen, um die Leistung dieser Maschinen in praktischen Tests zu bestimmen. Obwohl Demonstrationen bereits durchgeführt wurden, sind diese Roboter noch nicht vollständig autonom.
Derzeit benötigen sie in den meisten Operationen noch menschliche Steuerung, obwohl die Forscher bereits nachgewiesen haben, dass zwei Einheiten in der Lage sind, sich unabhängig zu lokalisieren und Verbindungen herzustellen.
Die zukünftige Entwicklung wird sich auf die Erhöhung der Autonomie, die Steigerung der Betriebsgeschwindigkeit und die Fähigkeit konzentrieren, mit Menschen unter weniger Aufsicht zu kooperieren. Die Forscher stellen sich auch den Einsatz größerer Roboterteams vor, die möglicherweise aus Dutzenden oder Hunderten von vernetzten Einheiten bestehen. Diese Roboterkollektive könnten zu bestimmten Orten reisen und sich dann in Konfigurationen umgruppieren, die für spezifische Operationen geeignet sind. Potenzielle Anwendungen umfassen Fertigung, Raumfahrt und Rettungsmissionen, bei denen Roboter möglicherweise in unvorhersehbaren Umgebungen navigieren, Objekte manipulieren und sich an sich ändernde Anforderungen anpassen müssen. Die Forscher betonen, dass durch die Kombination von flexiblen Tensegrity-Strukturen mit mechanischen Verbindungssystemen dieses System eine Alternative bietet, die im Vergleich zu robotischen Systemen, die auf festen Geometrien basieren, eine Grundlage für multifunktionale Roboterteams schafft, die in der Lage sind, ihre physische Anordnung und Bewegungsweise an unterschiedliche Aufgaben anzupassen.
Element Spezifikationen Strukturdesign Tensegrity Bewegungsfähigkeit Multimodale Bewegung Greifmethode Design mit zwei Klauen
Einfluss flexibler Roboter auf zukünftige Aufgaben
Die Entwicklung dieser Technologie stellt einen bedeutenden Fortschritt im Design von Robotern dar, insbesondere in Bezug auf Flexibilität und Anpassungsfähigkeit. Traditionelle Roboter sind oft durch starre Strukturen eingeschränkt, was es ihnen schwer macht, sich an wechselnde Umgebungen und Aufgabenanforderungen anzupassen. Durch das Tensegrity-Design können diese neuen Roboter flexibel in vielfältigen Umgebungen agieren und Objekte manipulieren, wodurch ihr Anwendungspotenzial in der Raumfahrt, Fertigung und bei Rettungsmissionen gesteigert wird. Mit zunehmender Autonomie und Betriebsgeschwindigkeit werden diese Roboter in der Lage sein, effektiver zusammenzuarbeiten und komplexe Herausforderungen zu bewältigen.