
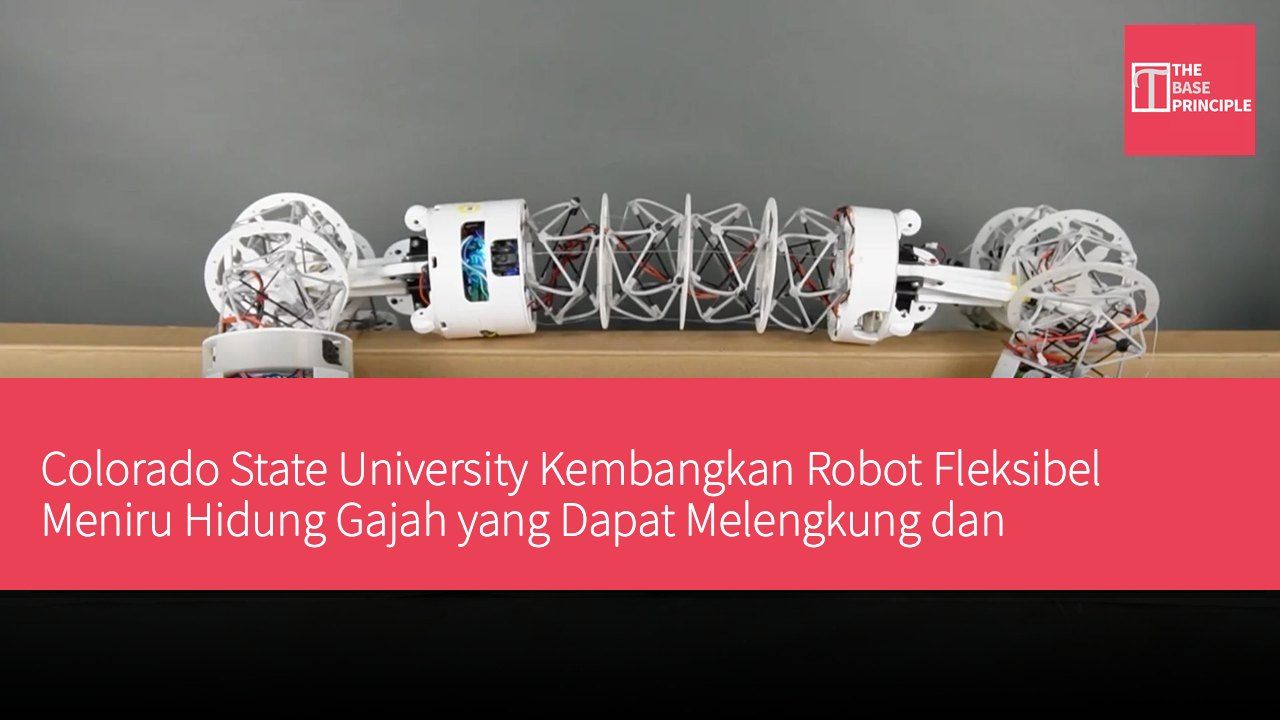
- Robot-robot ini meniru hidung gajah, memiliki kemampuan melengkung dan menangkap.
- Desain baru ini mengatasi keterbatasan robot modular tradisional.
- Robot dapat beroperasi secara mandiri atau digabungkan menjadi konfigurasi yang lebih besar.
- Ke depan, fokus akan ditingkatkan pada otonomi dan kecepatan operasi, diterapkan dalam berbagai tugas.
Tim peneliti dari Colorado State University telah mengembangkan robot fleksibel yang terinspirasi oleh hidung gajah, yang memiliki kemampuan untuk melengkung, menangkap objek, dan terhubung dengan robot lainnya. Robot-robot ini menggunakan desain struktur yang disebut tensegrity, yang menghubungkan batang kaku melalui kabel yang tegang, alih-alih menggunakan sambungan tetap. Struktur ini memungkinkan mereka untuk dilipat, melengkung, dan mengubah bentuk, sambil menggunakan penjepit di kedua ujung tubuh tabung mereka untuk mengoperasikan objek atau terhubung dengan robot lainnya. Teknologi ini pada akhirnya dapat memungkinkan tim robot untuk mendukung eksplorasi luar angkasa dan tugas kompleks lainnya.
Mengatasi Keterbatasan Robot Modular
Sistem ini menggabungkan tubuh fleksibel dengan penjepit mekanis, memungkinkan robot tunggal untuk beroperasi secara mandiri atau dirakit menjadi konfigurasi yang lebih besar. Teknologi ini mengatasi salah satu keterbatasan robot modular yang ada, karena robot modular tradisional biasanya menggunakan komponen kaku, yang membatasi kemampuan mereka untuk beradaptasi dengan lingkungan dan tugas yang berbeda. Tujuan para peneliti adalah untuk menggabungkan fleksibilitas robot fleksibel dengan kemampuan rekayasa sistem robot modular. Desain tensegrity yang digunakan oleh robot-robot baru ini menghubungkan batang kaku melalui jaringan kabel yang tegang, alih-alih terpasang secara permanen. Pengaturan ini memungkinkan tubuh robot untuk melengkung, meregang, dilipat, dan mengubah bentuk, sambil tetap mempertahankan integritas strukturalnya.
Tubuh berbentuk tentakel tanpa sambungan memiliki penjepit di kedua ujungnya, digunakan untuk menangkap objek dan terhubung dengan robot lainnya. Berbeda dengan lengan robot tradisional yang bergantung pada sambungan tetap untuk mengontrol gerakan, robot tabung ini memiliki tubuh yang fleksibel dan dapat terus berubah bentuk. Mereka juga dilengkapi dengan penjepit mekanis di kedua ujungnya, yang mampu menangkap objek dan terhubung dengan robot lainnya. Desain penjepit ganda adalah inti dari desain modular sistem. Robot tunggal dapat menggunakan penjepitnya untuk terpasang, membentuk struktur yang lebih besar tanpa bergantung pada sambungan magnetik. Metode pengikatan mekanis ini juga membantu mengurangi masalah penyelarasan saat menghubungkan beberapa unit.
Setelah terhubung, robot-robot ini dapat membentuk berbagai konfigurasi, termasuk rantai, lingkaran, dan struktur bercabang. Setiap susunan menawarkan berbagai kemungkinan gerakan dan operasi, memungkinkan kolektif untuk menyesuaikan struktur fisiknya sesuai dengan kebutuhan tugas.
Para peneliti mendemonstrasikan bahwa unit robot individu dapat melakukan operasi dan gerakan secara mandiri, sementara kelompok yang terhubung dapat mengoordinasikan gerakan mereka untuk mengangkut objek. Robot-robot ini juga menunjukkan gerakan multi-mode, mampu menggunakan berbagai strategi gerakan untuk menavigasi lingkungan yang beragam. Salah satu kemampuan lainnya adalah operasi gerak (loco-manipulation), yang menggabungkan gerakan dan penanganan objek. Robot-robot ini tidak perlu bergantung pada mekanisme terpisah untuk menavigasi medan dan menangani objek, melainkan dapat memanfaatkan tubuh fleksibel dan penjepit mereka untuk menjalankan kedua fungsi tersebut secara bersamaan. Kemampuan melengkung mereka juga dapat membantu mereka mengangkat dan mengangkut beban dengan berbagai ukuran.
Arah dan Aplikasi Pengembangan di Masa Depan
Tim peneliti telah menguji robot-robot ini di laboratorium dan dalam skenario dunia nyata, termasuk lanskap alami. Eksperimen ini mengeksplorasi bagaimana berbagai konfigurasi dapat mendukung penanganan objek yang terkoordinasi, pengangkutan, dan pergerakan di medan yang menantang. Menurut tim, pengembangan sistem ini memerlukan penyelesaian beberapa tantangan rekayasa, terutama dalam pemilihan motor. Penggerak perlu cukup kompak untuk dipasang di dalam robot, sambil memberikan daya dan keandalan yang cukup untuk mendukung berbagai gerakan. Tim juga menguji berbagai konfigurasi struktural untuk menentukan kinerja robot-robot ini dalam uji coba nyata. Meskipun telah dilakukan demonstrasi, robot-robot ini belum sepenuhnya otonom.
Saat ini, mereka masih memerlukan pengendalian manusia dalam sebagian besar operasi, meskipun para peneliti telah membuktikan bahwa dua unit dapat secara mandiri menemukan satu sama lain dan membangun koneksi.
Pengembangan di masa depan akan fokus pada peningkatan otonomi, meningkatkan kecepatan operasi, serta memungkinkan mereka untuk berkolaborasi dengan manusia dalam pengawasan yang lebih sedikit. Para peneliti juga membayangkan penerapan tim robot yang lebih besar, yang mungkin melibatkan puluhan atau ratusan unit yang saling terhubung. Kolektif robot ini dapat pergi ke lokasi yang ditentukan, kemudian menyusun ulang menjadi konfigurasi yang sesuai untuk operasi tertentu. Aplikasi potensial termasuk manufaktur, eksplorasi luar angkasa, dan misi penyelamatan, di mana robot mungkin perlu menavigasi lingkungan yang tidak terduga, menangani objek, dan beradaptasi dengan kebutuhan yang terus berubah. Para peneliti menyatakan bahwa dengan menggabungkan struktur fleksibel tensegrity dengan mekanisme pengikatan mekanis, sistem ini menawarkan alternatif, memberikan dasar bagi tim robot multifungsi yang dapat mengubah susunan fisik dan cara bergerak mereka untuk menghadapi berbagai tugas, dibandingkan dengan robot yang berbasis geometri tetap.
Item Spesifikasi Desain Struktur Tensegrity Kemampuan Gerak Multi-mode movement Metode Penangkapan Desain penjepit ganda
Dampak Robot Fleksibel terhadap Tugas di Masa Depan
Perkembangan teknologi ini menandai kemajuan penting dalam desain robot, terutama dalam hal fleksibilitas dan adaptabilitas. Robot tradisional sering kali dibatasi oleh struktur kaku, sulit untuk menangani lingkungan dan kebutuhan tugas yang berubah-ubah. Melalui desain tensegrity, robot-robot baru ini mampu bergerak dengan lincah di lingkungan yang beragam dan melakukan penanganan objek, sehingga meningkatkan potensi aplikasi mereka dalam eksplorasi luar angkasa, manufaktur, dan misi penyelamatan. Seiring dengan peningkatan otonomi dan kecepatan operasi, robot-robot ini akan dapat berkolaborasi lebih efektif, menghadapi tantangan yang kompleks.