
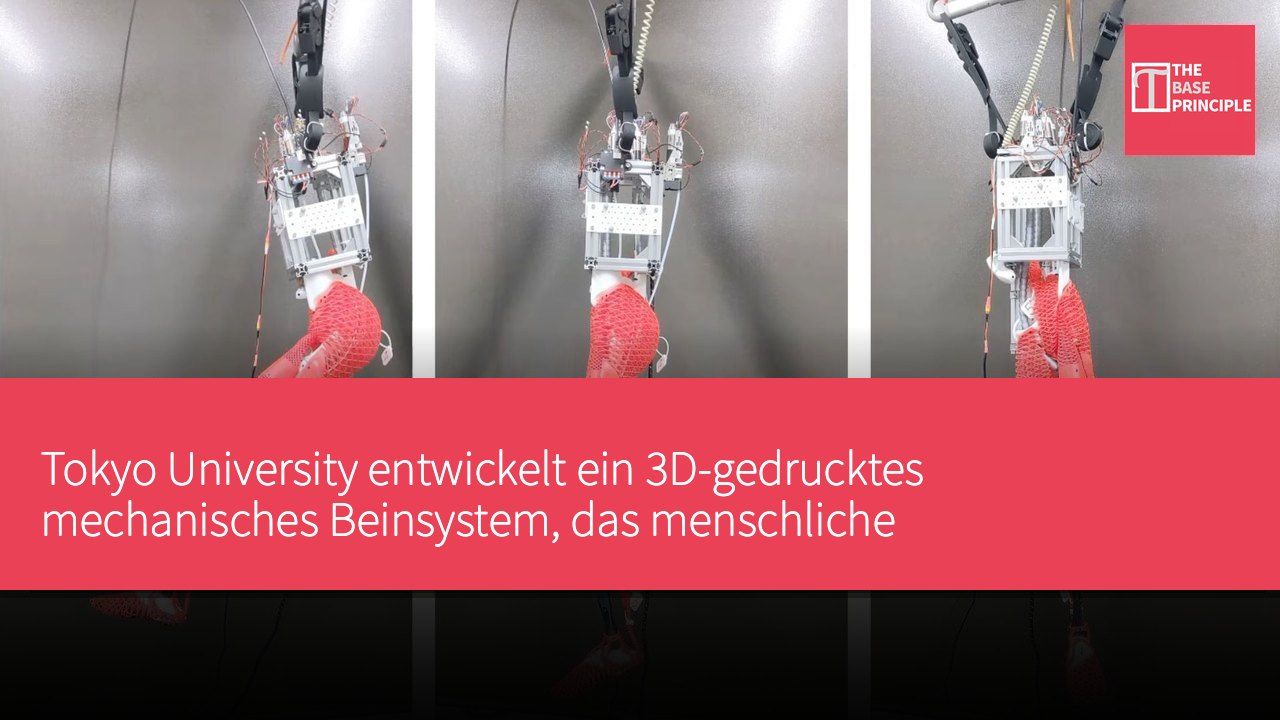
- Das mechanische Beinsystem der Tokyo University ahmt die menschliche Muskelstruktur nach und nutzt 3D-Drucktechnologie.
- Das System verwendet thermoplastisches Polyurethanmaterial zur Herstellung von Komponenten mit unterschiedlichen mechanischen Eigenschaften.
- Die Bewegung des mechanischen Beins wird von Motoren und Kabeln angetrieben und benötigt externe Unterstützung, um Schritte zu demonstrieren.
- Es gibt Herausforderungen im Herstellungs- und Kontrollprozess, die überwunden werden müssen, um Materialreaktionen und Reibungsprobleme zu bewältigen.
Die Forscher der Tokyo University haben ein mechanisches Beinsystem in Lebensgröße entwickelt, das auf einer 3D-gedruckten Struktur basiert und sich von menschlichen Muskeln, Sehnen und Bändern inspirieren ließ. Das Design verwendet ein flexibles Kunststoffmaterial, das durch unterschiedliche Druckgeometrien jedem Bauteil einzigartige mechanische Eigenschaften verleiht. Diese Strukturen bieten eine ähnliche Elastizität wie Muskeln, Steifigkeit wie Sehnen, Unterstützung wie Bänder und Dämpfung wie Fußsohlen, wobei die Beinbewegung von Motoren und Kabeln angetrieben wird. Obwohl der Prototyp unter externer Unterstützung Schritte demonstrieren kann, bleibt die Realisierung des unabhängigen Gehens eine Herausforderung für die zukünftige Entwicklung.
Flexibilität des mechanischen Beinsystems
Dieses mechanische Beinsystem in Lebensgröße verwendet eine 3D-gedruckte flexible Struktur, die einige mechanische Eigenschaften menschlicher Muskeln, Sehnen und Bänder nachahmt. Das System verwendet ein thermoplastisches Polyurethan (TPU)-Material, das durch unterschiedliche Druckgeometrien verschiedene Strukturen mit unterschiedlicher Flexibilität, Steifigkeit und mechanischer Unterstützung erzeugt. Die Forscher stellen nicht jedes Bauteil aus unterschiedlichen Materialien her, sondern nutzen anpassbare Druckmuster, um muskelähnliche elastische Strukturen, härtere Sehnen, die Gelenke einschränkende Bänder und dämpfende Fußsohlen zu schaffen. Dieser Ansatz vereinfacht das Design und die Herstellung von muskel-skelettalen Robotern, indem unterschiedliche mechanische Eigenschaften in einem einzigen Materialsysten integriert werden.
Nach Angaben des Teams untersucht das Projekt, wie das mechanische Verhalten von Robotergliedern durch ihre Geometrie gesteuert werden kann. Die Forscher passen Parameter wie Gitterdichte und Stützendicke an, um die Reaktion einzelner TPU-Strukturen auf mechanische Kräfte zu steuern. Diese Anpassungen ermöglichen es, dass dasselbe Material Komponenten mit unterschiedlichen mechanischen Eigenschaften erzeugt. Weichere Druckbereiche zeigen Eigenschaften wie elastische Muskeln, während dichtere oder dickere Strukturen eine größere Steifigkeit bieten, die mit Sehnen verbunden ist. Das Team verwendet auch strukturierte Muster, um komponentenähnliche Bänder zu schaffen, die die Bewegung von Hüft-, Knie- und Sprunggelenken einschränken, wobei diese Strukturen mechanische Einschränkungen bieten, ohne auf traditionelle Lager angewiesen zu sein.
Die Fußsohle integriert Dämpfungseigenschaften und fügt der Herstellungsmethode aus demselben Material eine weitere Funktion hinzu.
Durch die Anpassung der Geometrie können die Forscher innerhalb der gedruckten Struktur weichere und härtere Bereiche umwandeln, wodurch der Bedarf an der Entwicklung und Herstellung unabhängiger Materialsysten für jedes Bauteil der Roboter-Skelettstruktur verringert wird. Allerdings kontrahieren TPU-Strukturen nicht aktiv wie biologische Muskeln. Stattdessen verformen sie sich bei äußerer Kraftanwendung und bieten passive Elastizität und mechanische Nachgiebigkeit.
Kabelgetriebenes Bewegungssystem
Diese mechanischen Beine verwenden ein elektrisches Aktuatorsystem, das im Beckenrahmen montiert ist und Motoren sowie Riemenscheiben umfasst. Diese Motoren ziehen über Bowdenkabel die Drähte zu den gedruckten Muskelstrukturen, um die für die Bewegung der Beine erforderliche Bewegung zu erzeugen. Die Montage der Motoren an einer höheren Position im Körper hilft, das Gewicht, das von den unteren Gliedmaßen getragen wird, zu reduzieren. Dies steht im Zusammenhang mit dem Design von Beinrobotern, da zusätzliches Gewicht in den Beinen die mechanischen Anforderungen an die Bewegung erhöht. Die Kombination aus elektrisch betriebenen Kabeln und flexiblen Druckstrukturen trennt die aktiven und passiven Funktionen des Systems. Die Motoren erzeugen die erforderliche Bewegungsenergie, während die TPU-Komponenten Elastizität, Steifigkeit und strukturelle Einschränkungen bieten.
Diese Anordnung ermöglicht es den Forschern, die Wechselwirkungen verschiedener nachgiebiger Strukturen während des Koordinationsprozesses der Beinbewegung zu untersuchen. In den demonstrierten Schrittversuchen verwendet das mechanische System eine externe Aufhängung, die einen Teil seines Gewichts unterstützt und die Rotation des Rumpfes einschränkt. Die Beine bewegen sich gemäß der vorgegebenen Kabellängenbefehle, sodass die Forscher die koordinierte Bewegung der Schritte überprüfen können, ohne zunächst das komplexere Problem des Gleichgewichts zu lösen. Daher beweist die Demonstration nicht, dass der Roboter unabhängig gehen oder ohne externe Hilfe das Gleichgewicht halten kann.
Herausforderungen in der Herstellung und Kontrolle
Es gibt auch Herausforderungen in der Herstellung und Kontrolle. Die Herstellung einer einzelnen gedruckten Muskelstruktur benötigt etwa 20 bis 40 Stunden. Reibung der Kabel und Veränderungen der mechanischen Reaktionen des Materials unter wiederholter Belastung komplizieren den Kontrollprozess weiter. Der Ansatz der Forscher bietet eine gemeinsame Herstellungsweise zur Produktion verschiedener nachgiebiger Komponenten, aber die Integration dieser Komponenten in ein zuverlässiges, unabhängig gehendes Robotersystem bleibt eine erhebliche ingenieurtechnische Herausforderung. Ein direkter Beitrag ist eine parametrische Design- und Herstellungsmethode, die es ermöglicht, aus einem flexiblen Material verschiedene muskel-skelettale Strukturen zu produzieren, und bietet eine Methode, um unterschiedliche mechanische Eigenschaften im Körper des Roboters zu etablieren, ohne vollständig auf traditionelle starre Komponenten und unabhängige Materialien angewiesen zu sein.
Zukünftige Herausforderungen der mechanischen Beintechnologie
Die Entwicklung dieser Technologie zeigt, wie man mit 3D-Drucktechnologie mechanische Strukturen schaffen kann, die menschliche Muskeln nachahmen, was für den Fortschritt zukünftiger Robotik-Technologien von entscheidender Bedeutung ist. Obwohl das aktuelle System grundlegende Bewegungen demonstrieren kann, stehen noch viele ingenieurtechnische Herausforderungen an, um unabhängiges Gehen zu ermöglichen, einschließlich der mechanischen Reaktionen der Materialien und der Komplexität der Steuerung. Diese Herausforderungen beeinflussen nicht nur die Leistung der Roboter, sondern schränken auch das zukünftige Anwendungspotenzial ein. Der erfolgreiche Umgang mit diesen Problemen wird die Grundlage für die Praktikabilität der Robotik-Technologie legen und könnte in verschiedenen Bereichen neue Anwendungsmöglichkeiten eröffnen.