
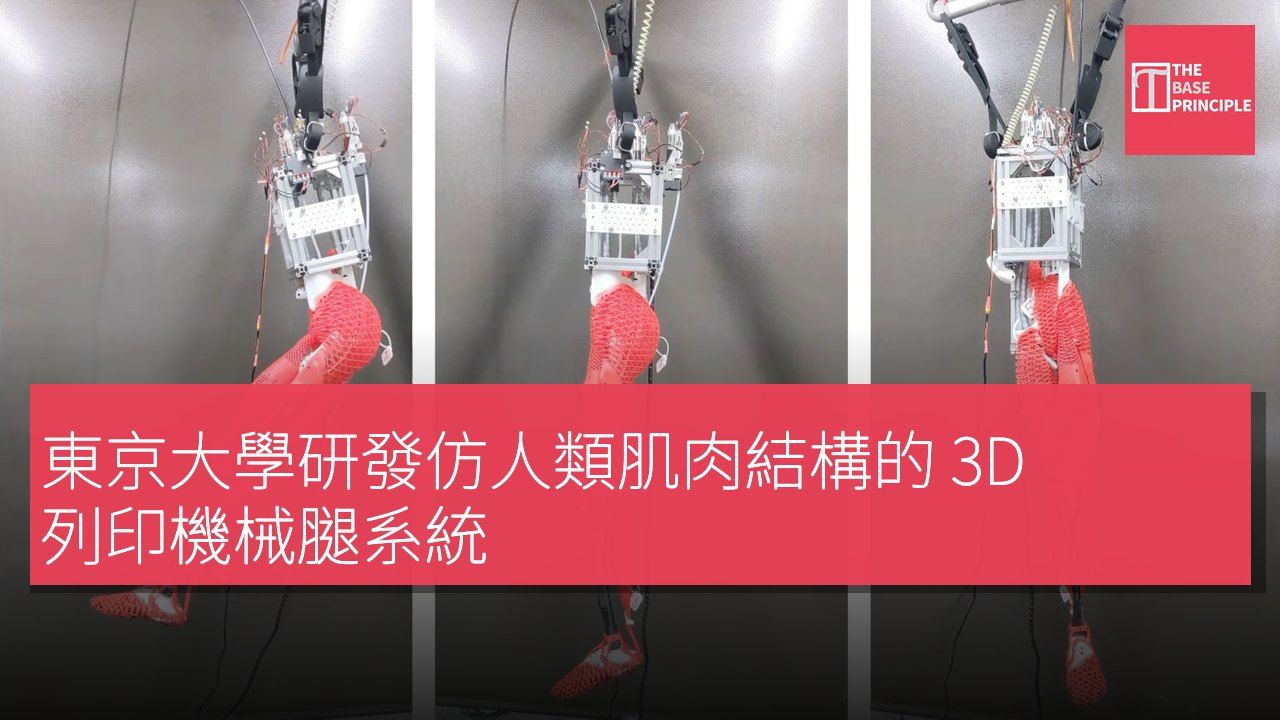
- 東京大學開發的機械腿系統模仿人類肌肉結構,使用 3D 打印技術。
- 該系統利用熱塑性聚氨酯材料創建不同機械特性的組件。
- 機械腿的運動由電動機和電線驅動,並需外部支持以展示步伐。
- 製造和控制過程中存在挑戰,需克服材料反應及摩擦問題。
東京大學的研究人員開發了一種真實尺寸的機械腿系統,採用 3D 打印的結構,靈感來自人類的肌肉、肌腱和韌帶。該設計使用一種可彎曲的塑料材料,通過不同的打印幾何形狀使每個組件具有獨特的機械性能。這些結構提供類似肌肉的彈性、肌腱的剛性、韌帶的支撐及腳部的緩沖,並由電動機和電線驅動腿部運動。儘管原型機能在外部支持下展示步伐,但實現獨立行走仍然是未來發展的挑戰。
機械腿系統的靈活性
靈活的機器人解剖學這種真實尺寸的機械腿系統使用 3D 打印的靈活結構,複製人類肌肉、肌腱和韌帶的一些機械特性。該系統使用一種熱塑性聚氨酯(TPU)材料,通過不同的打印幾何形狀使不同的結構具有不同的靈活性、剛性和機械支撐。研究人員並非使用不同材料製造每個組件,而是利用可調的打印模式創建類似肌肉的彈性結構、更堅硬的肌腱、限制關節的韌帶及具有緩沖功能的腳底。這種方法可以通過將不同的機械特性整合到單一材料系統中,簡化肌肉骨骼機器人的設計和製造。
根據該團隊的說法,該項目探索了機器人體部件的機械行為如何通過其幾何形狀來控制。研究人員調整如格子密度和支柱厚度等參數,以控制單個 TPU 結構對機械力的反應。這些調整使得同一材料能夠產生具有不同機械特性的組件。較柔軟的打印區域表現出像彈性肌肉,而較密集或較厚的結構則提供與肌腱相關的更大剛性。團隊還使用圖案化結構創建類似韌帶的組件,限制髖部、膝部和踝部關節的運動,這些結構提供機械限制,而無需依賴傳統的軸承。
腳底則融入緩沖特性,為同一材料製造方法添加了另一個功能。
通過調整幾何形狀,研究人員可以在打印結構內部轉換較柔軟和較堅硬的區域,這樣可以減少為每個機器人骨骼結構的組件開發和製造獨立材料系統的需求。然而,TPU 結構並不會像生物肌肉那樣主動收縮。相反,當施加外力時,它們會變形,提供被動的彈性和機械順應性。
電纜驅動的運動系統
電纜驅動的機械腿這些機械腿使用由安裝在骨盆框架上的電動執行系統組成,該系統包括電動機和滑輪。這些電動機通過 Bowden 電纜將電線拉至打印的肌肉結構,產生操作腿部所需的運動。將電動機安裝在身體的較高位置,有助於減少下肢承載的重量。這與腿部機器人的設計相關,因為腿部的額外質量會增加運動的機械要求。電動驅動的電纜與靈活的打印結構的組合將系統的主動和被動功能分開。電動機產生所需的運動力量,而 TPU 組件則提供彈性、剛性和結構約束。
這種安排讓研究人員可以研究不同的順應性結構在協調腿部運動過程中的相互作用。在展示的步伐實驗中,機械繫統使用外部懸掛,支持其部分體重並限制軀幹的旋轉。腿部按照預設的電線長度命令運動,讓研究人員可以檢查協調步伐運動,而無需首先解決保持平衡的更複雜的問題。因此,演示並未證明該機器人可以獨立行走或在沒有外部幫助的情況下保持平衡。
製造與控制的挑戰
製造和控制也存在挑戰。單個打印的肌肉結構需要大約 20 至 40 小時來生產。電纜摩擦及在重複負載下材料的機械反應變化進一步複雜了控制過程。研究人員的方法提供了一種共享的製造方法,用於生產不同的順應性組件,但將這些組件整合成一個可靠的、能獨立行走的機器人系統仍然是一項重大的工程挑戰。這一直接貢獻是一種參數化的設計和製造方法,能夠從一種靈活的材料中生產多種肌肉骨骼結構,為在機器人的身體中建立不同的機械特性提供了一種方法,而不必完全依賴傳統的剛性組件和獨立材料。
機械腿技術的未來挑戰
這項技術的發展展示了如何利用 3D 打印技術創造出模仿人類肌肉的機械結構,這對於未來機器人技術的進步至關重要。儘管目前的系統能夠展示基本的運動,但實現獨立行走仍面臨許多工程挑戰,包括材料的機械反應及控制的複雜性。這些挑戰不僅影響機器人的性能,也對未來的應用潛力造成限制。成功克服這些問題將為機器人技術的實用化奠定基礎,並可能在各種領域中開創新的應用可能性。