
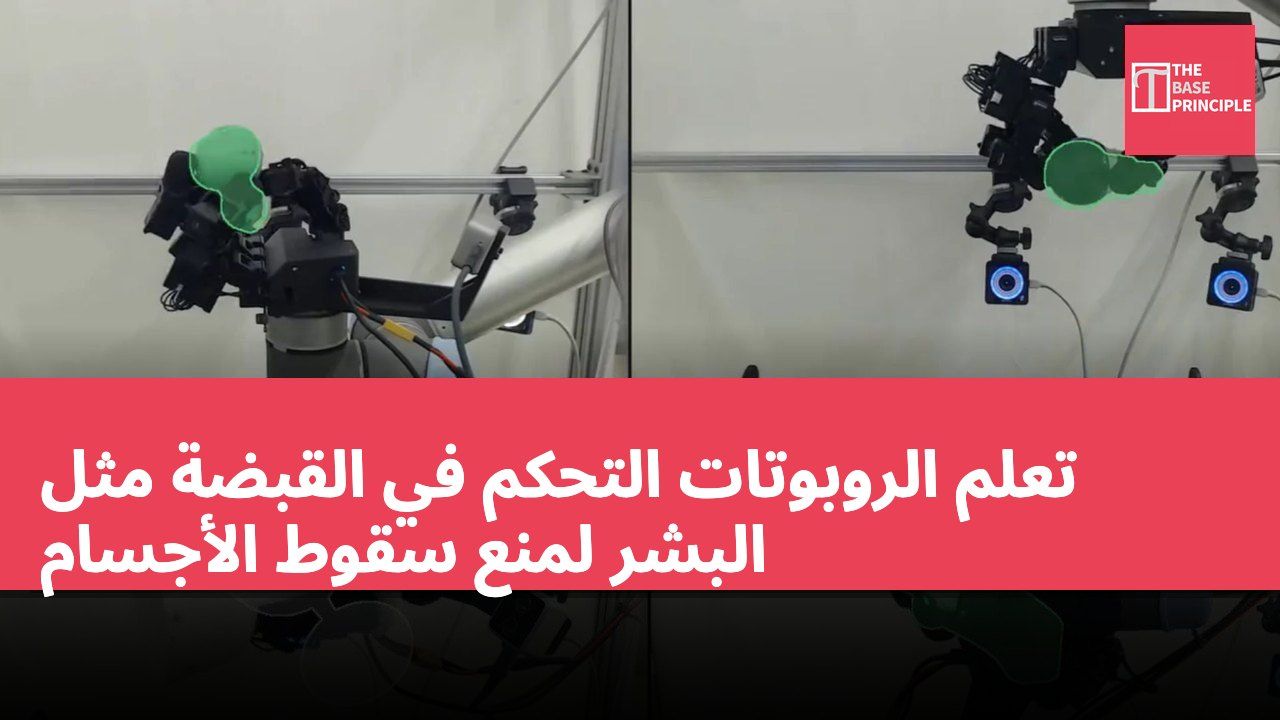
- تعلم الروبوتات التحكم في القبضة لمنع سقوط الأجسام يمثل تحديًا تقنيًا.
- آليات الأمان يمكن أن تقلل من سقوط الأجسام، لكنها تؤثر على دقة الروبوت.
- استخدم الباحثون نماذج محاكاة لتدريب سلوك التقاط الروبوت.
- يأمل الباحثون في المستقبل تحسين كفاءة أنظمة الأمان، وإنشاء وحدة تحكم متعددة الأجسام.
تعليم الروبوتات كيفية التقاط الأجسام، وتدويرها وإعادة وضعها لمنع سقوطها لا يزال يمثل تحديًا تقنيًا كبيرًا. يتمكن البشر من ضبط ضغط أصابعهم بشكل غريزي، لكن عندما تكون راحة اليد موجهة لأسفل، فإن خطر سقوط الأجسام يكون مرتفعًا للغاية. وقد حقق العلماء الآن تقدمًا ملحوظًا في معالجة هذه المشكلة. بالإضافة إلى القدرة على تدوير الأجسام ووضعها في مواضع مختلفة في اليد، تم تجهيز اليد الآلية بنظام أمان قائم على البرمجيات لمنع سقوط الأجسام من الأصابع. وقد أجريت هذه الدراسة من قبل إيان تشوانغ وزملائه من جامعة كاليفورنيا في بيركلي وديفيس.
طرق تدريب القبضة للروبوتات
تم تدريب الروبوت من خلال محاكاة حاسوبية. على الرغم من أن آلية الأمان قللت عدد الأجسام الساقطة من 16 إلى 4، إلا أن ذلك أثر بشكل طفيف على دقة بعض أهداف الروبوت في 1,200 مهمة. ومع ذلك، يمكن ضبط إعدادات الأمان بشكل مستقل عن أداء المهمة، مما يسمح بإيجاد توازن بين أهداف القبضة الآمنة ونجاح التعامل مع الأجسام. استخدم الباحثون يدًا آلية LEAP ذات 16 مفصلًا لإكمال المهام، وتمت هذه العملية بالكامل من خلال المحاكاة الحاسوبية دون أي عرض توضيحي بشري.
لتطوير نموذج المحاكاة، قام الباحثون بتحليل سلوك محركات الروبوت في العالم الحقيقي ودمجوا هذا السلوك في المحاكاة.
في المراحل الأولية من التدريب، أنشأت الحاسوب ملايين سيناريوهات القبض. لتسهيل القبض، تم ضبط الاحتكاك بين الأصابع والأجسام أعلى من السيناريوهات الواقعية. مع تحسين أداء الروبوت، تم تقليل الاحتكاك الاصطناعي لخلق ظروف أكثر واقعية. بعد ذلك، تم اختبار الروبوت في العالم الفيزيائي باستخدام أربعة أجسام بلاستيكية مطبوعة بتقنية ثلاثية الأبعاد: سكين، وكأس، وبطة، ومصباح. تم استخدام وحدة تحكم منفصلة لكل جسم. تم تدريب آلية الأمان بشكل منفصل عن وحدة التحكم الرئيسية. يمكنها ضبط حركات الروبوت للحفاظ على قبضة آمنة على الأجسام مع الحد الأدنى من التدخل في المهمة الرئيسية.
نتائج اختبار آلية الأمان
لا تتلقى آلية الأمان معلومات حول موقع الهدف النهائي، ولا تحصل على أي مكافأة عند الوصول إلى الهدف. لاختبار النظام، تم إجراء 4,800 تجربة، تشمل 4 أجسام و6 زوايا للمعصم، حيث يحتوي كل تسلسل اختبار على 50 هدفًا. تم استخدام كاميرات تتبع الحركة الخارجية لقياس حركة الأجسام في يد الروبوت. عندما تسقط الأجسام أو تعلق، تتوقف التجربة وتُعاد تشغيلها. في غياب آلية الأمان، كانت نسبة النجاح 95.2%، بينما كانت في وجود آلية الأمان 91.5%.
تشمل معايير النجاح: ضمن 2 سم من الهدف، ضمن 23 درجة من الهدف، وفي غضون 10 ثوانٍ.
عرض الباحثون أيضًا عملية تركيب المصباح بواسطة الروبوت، والتي تشمل أولاً تدوير المصباح، ثم نقله إلى القابس، وأخيرًا إحكام ربطه وتشغيل الضوء. ومع ذلك، لم تكن آلية الأمان فعالة دائمًا في كل عرض توضيحي، مما أدى إلى وجود توازن بين دقة الوصول إلى الهدف والحفاظ على قبضة آمنة على الأجسام. في المستقبل، يأمل الباحثون في تحسين كفاءة نظام الأمان، وإنشاء وحدة تحكم واحدة لمجموعة متنوعة من الأجسام، مما قد يؤدي في النهاية إلى يد آلية أكثر مرونة قادرة على التعامل مع الأشياء الدقيقة. وقد تم نشر نتائج دراستهم على خادم arXiv للنسخ المبدئية.
التوازن بين آلية الأمان ودقة التشغيل
تواجه تطوير تقنيات القبضة الروبوتية تحديًا بين الأمان ودقة التشغيل. على الرغم من أن آلية الأمان الجديدة يمكن أن تقلل بشكل كبير من سقوط الأجسام، إلا أنها تؤثر أيضًا على دقة مهام الروبوت. هذا التوازن ليس نادرًا في تقنيات الروبوت، خاصة في التطبيقات التي تتطلب عمليات دقيقة. جهود الباحثين لا تقتصر على تحسين أمان القبضة، بل تهدف أيضًا إلى تصميم يد آلية قادرة على التكيف بمرونة مع مجموعة متنوعة من الأجسام، مما سيكون له تأثير كبير على جدوى وتطبيقات تقنيات الروبوت.