
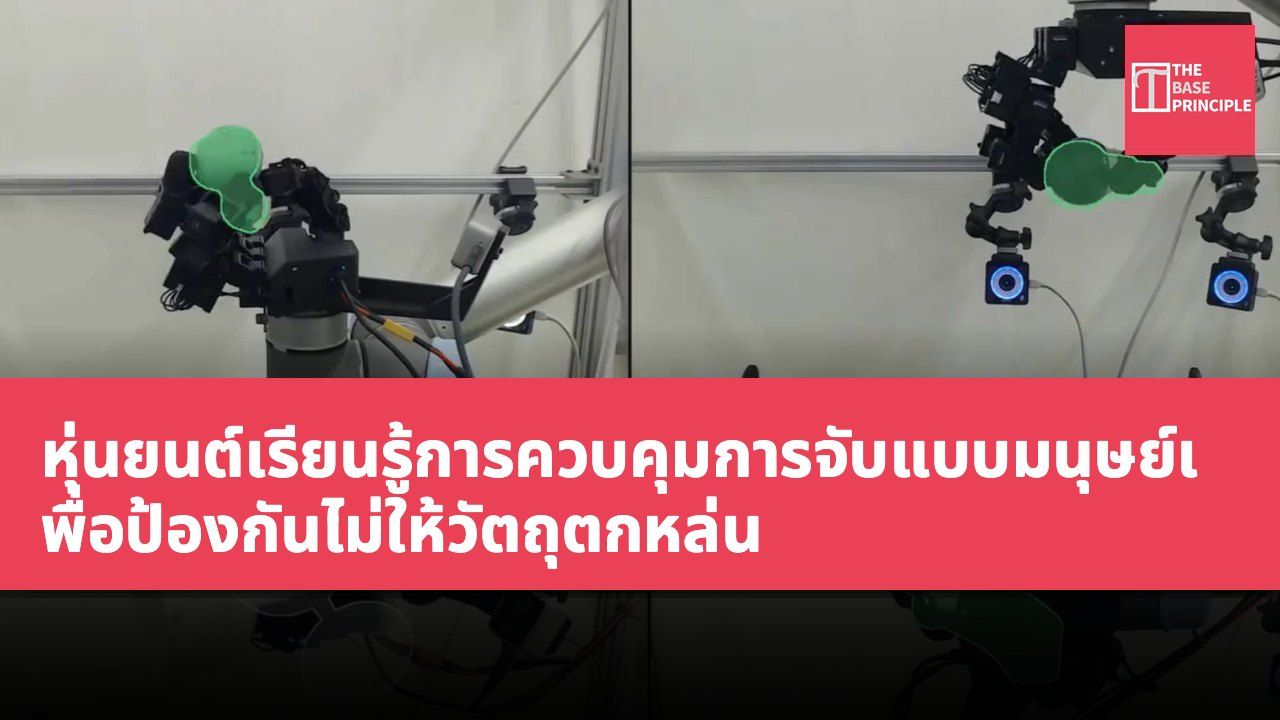
- การเรียนรู้การควบคุมการจับของหุ่นยนต์เพื่อป้องกันไม่ให้วัตถุตกหล่นเป็นความท้าทายทางเทคนิค
- กลไกความปลอดภัยช่วยลดการตกหล่นของวัตถุ แต่ส่งผลต่อความแม่นยำของหุ่นยนต์
- นักวิจัยใช้โมเดลจำลองในการฝึกพฤติกรรมการจับของหุ่นยนต์
- ในอนาคตหวังว่าจะเพิ่มประสิทธิภาพของระบบความปลอดภัยและสร้างตัวควบคุมหลายวัตถุ
การสอนหุ่นยนต์ให้จับวัตถุ หมุนวัตถุ และวางใหม่เพื่อป้องกันไม่ให้วัตถุตกหล่นยังคงเป็นความท้าทายทางเทคนิคที่สำคัญ มนุษย์สามารถปรับแรงกดของนิ้วมือได้โดยสัญชาตญาณ แต่เมื่อฝ่ามือหงายขึ้น ความเสี่ยงที่วัตถุจะตกหล่นจะสูงมาก นักวิทยาศาสตร์ขณะนี้ได้ก้าวหน้าอย่างมีนัยสำคัญในการแก้ปัญหานี้ นอกจากความสามารถในการหมุนวัตถุและวางในตำแหน่งต่างๆ ในมือแล้ว หุ่นยนต์ยังติดตั้งระบบความปลอดภัยที่ใช้ซอฟต์แวร์เพื่อป้องกันไม่ให้วัตถุตกหล่นจากนิ้วมือ การวิจัยนี้ดำเนินการโดย Ian Chuang และเพื่อนร่วมงานจากมหาวิทยาลัยแคลิฟอร์เนีย เบิร์กลีย์ และเดวิส
วิธีการฝึกการจับของหุ่นยนต์
หุ่นยนต์ได้รับการฝึกฝนผ่านการจำลองด้วยคอมพิวเตอร์ แม้ว่ากลไกความปลอดภัยจะลดจำนวนการตกหล่นจาก 16 เป็น 4 แต่ในการทำภารกิจ 1,200 ครั้ง ก็ส่งผลกระทบเล็กน้อยต่อความแม่นยำของเป้าหมายบางอย่างของหุ่นยนต์ อย่างไรก็ตาม การตั้งค่าความปลอดภัยสามารถปรับได้โดยไม่ขึ้นกับผลการทำภารกิจ จึงสามารถหาสมดุลระหว่างการจับอย่างปลอดภัยกับการดำเนินการวัตถุได้ นักวิจัยใช้ LEAP หุ่นยนต์ที่มีข้อต่อ 16 ข้อในการทำภารกิจ ซึ่งกระบวนการนี้ดำเนินการเพียงผ่านการจำลองด้วยคอมพิวเตอร์ โดยไม่ได้มีการสาธิตด้วยมือจากมนุษย์
เพื่อพัฒนาโมเดลจำลอง นักวิจัยได้วิเคราะห์พฤติกรรมของมอเตอร์หุ่นยนต์ในโลกจริงและนำพฤติกรรมนี้เข้าสู่การจำลอง
ในช่วงเริ่มต้นของการฝึก คอมพิวเตอร์ได้สร้างสถานการณ์การจับหลายล้านสถานการณ์ เพื่อส่งเสริมการจับ แรงเสียดทานระหว่างนิ้วมือกับวัตถุถูกตั้งไว้สูงกว่าสถานการณ์จริง เมื่อประสิทธิภาพของหุ่นยนต์ดีขึ้น แรงเสียดทานที่มนุษย์สร้างขึ้นจะถูกลดลงเพื่อสร้างสถานการณ์ที่สมจริงยิ่งขึ้น จากนั้นหุ่นยนต์ได้ทำการทดสอบในโลกจริงโดยใช้วัตถุพลาสติกที่พิมพ์ 3 มิติ 4 ชิ้น ได้แก่ มีด แก้ว ไก่ และหลอดไฟ โดยแต่ละวัตถุใช้ตัวควบคุมแยกต่างหาก กลไกความปลอดภัยได้รับการฝึกแยกต่างหากจากตัวควบคุมหลัก ซึ่งสามารถปรับการเคลื่อนไหวของหุ่นยนต์เพื่อรักษาการจับที่ปลอดภัยต่อวัตถุในขณะที่สร้างการรบกวนต่อภารกิจหลักให้น้อยที่สุด
ผลการทดสอบกลไกความปลอดภัย
กลไกความปลอดภัยไม่รับข้อมูลเกี่ยวกับตำแหน่งเป้าหมายสุดท้าย และจะไม่ได้รับรางวัลใดๆ เมื่อถึงเป้าหมาย เพื่อทดสอบระบบนี้ ได้มีการทดลอง 4,800 ครั้ง โดยเกี่ยวข้องกับ 4 วัตถุและ 6 มุมข้อมือ โดยแต่ละชุดการทดสอบมีเป้าหมาย 50 เป้าหมาย การเคลื่อนไหวของวัตถุในมือของหุ่นยนต์ถูกวัดโดยใช้กล้องติดตามการเคลื่อนไหวภายนอก เมื่อวัตถุตกหล่นหรือถูกขัดขวาง การทดลองจะหยุดและเริ่มใหม่ ในกรณีที่ไม่มีกลไกความปลอดภัย อัตราความสำเร็จอยู่ที่ 95.2% ในขณะที่มีการใช้กลไกความปลอดภัย อัตราความสำเร็จอยู่ที่ 91.5%
มาตรฐานความสำเร็จรวมถึง: ภายใน 2 เซนติเมตรของเป้าหมาย, ภายใน 23 องศาของเป้าหมาย, ภายใน 10 วินาที
นักวิจัยยังได้แสดงกระบวนการติดตั้งหลอดไฟของหุ่นยนต์ ซึ่งรวมถึงการหมุนหลอดไฟก่อน จากนั้นย้ายไปยังซ็อกเก็ต สุดท้ายคือการขันและเปิดไฟ อย่างไรก็ตาม กลไกความปลอดภัยไม่ได้มีประสิทธิภาพเสมอไปในแต่ละการสาธิต ดังนั้นจึงมีการแลกเปลี่ยนระหว่างความแม่นยำในการถึงเป้าหมายและการรักษาการจับที่ปลอดภัยต่อวัตถุ ในอนาคต นักวิจัยหวังว่าจะสามารถเพิ่มประสิทธิภาพของระบบความปลอดภัยและสร้างตัวควบคุมเดียวสำหรับวัตถุหลายชนิด ซึ่งอาจนำไปสู่การพัฒนาหุ่นยนต์ที่มีความคล่องตัวมากขึ้น สามารถจัดการกับวัตถุที่ละเอียดอ่อนได้ ผลการวิจัยของพวกเขาได้ถูกเผยแพร่ในเซิร์ฟเวอร์ preprint ของ arXiv
การแลกเปลี่ยนระหว่างกลไกความปลอดภัยและความแม่นยำในการดำเนินการ
การพัฒนาเทคโนโลยีการจับของหุ่นยนต์เผชิญกับความท้าทายระหว่างความปลอดภัยและความแม่นยำในการดำเนินการ แม้ว่ากลไกความปลอดภัยใหม่จะช่วยลดการตกหล่นของวัตถุอย่างมีนัยสำคัญ แต่ก็ส่งผลกระทบต่อความแม่นยำของภารกิจของหุ่นยนต์ด้วย การแลกเปลี่ยนนี้ไม่ใช่เรื่องแปลกในเทคโนโลยีหุ่นยนต์ โดยเฉพาะในแอปพลิเคชันที่ต้องการการดำเนินการที่ละเอียดอ่อน ความพยายามของนักวิจัยไม่เพียงแต่เพื่อเพิ่มความปลอดภัยในการจับเท่านั้น แต่ยังมุ่งหวังที่จะออกแบบหุ่นยนต์ที่สามารถตอบสนองต่อวัตถุหลายชนิดได้อย่างยืดหยุ่น ซึ่งจะมีผลกระทบสำคัญต่อความสามารถในการใช้งานและขอบเขตการประยุกต์ใช้ของเทคโนโลยีหุ่นยนต์