
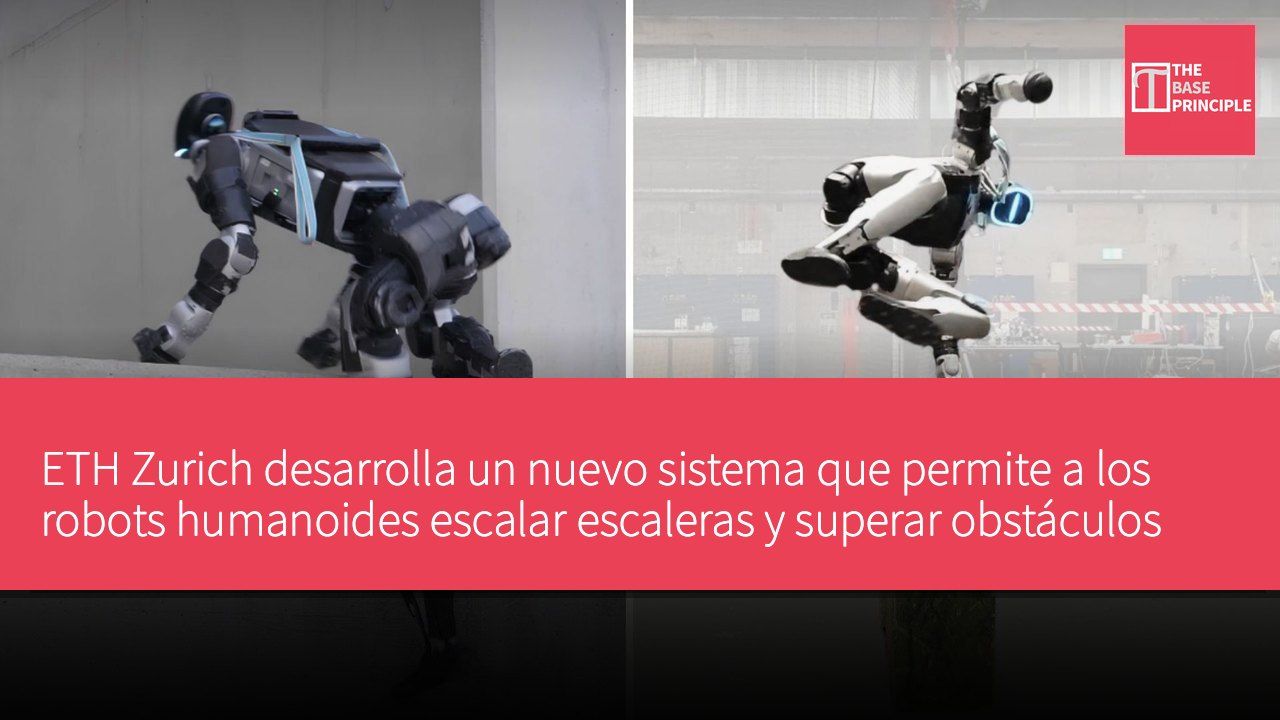
- El nuevo sistema permite a los robots humanoides escalar escaleras y superar obstáculos.
- La técnica se llama planificación de contacto basada en atención (ACP) y ajusta las acciones.
- El sistema combina aprendizaje por refuerzo y mimetismo de acciones, mejorando la capacidad de control del robot.
- En simulaciones, la tasa de éxito de este sistema fue significativamente mayor que la de los métodos tradicionales.
La Escuela Politécnica Federal de Zúrich (ETH Zurich) y sus socios han desarrollado un método de control que permite a los robots humanoides escalar escaleras, superar obstáculos y recuperarse de caídas utilizando una única estrategia de aprendizaje. Este sistema fue demostrado en el robot humanoide G1 de Unitree, mostrando cómo un enfoque puede apoyar múltiples acciones desafiantes. El método se centra en planificar el contacto con el entorno, en lugar de especificar cada acción de antemano. En simulaciones, este enfoque logró una tasa de éxito más alta en ocho circuitos de obstáculos en comparación con métodos alternativos, destacando su potencial para mejorar la movilidad de los robots humanoides.
Características técnicas del nuevo sistema
El nuevo sistema permite a los robots humanoides escalar escaleras, superar obstáculos, atravesar espacios estrechos y recuperarse de caídas, utilizando una única estrategia de aprendizaje. Esta técnica, denominada planificación de contacto basada en atención (Attention-based Contact Planning, ACP), ayuda a los robots a decidir la colocación de manos, pies, rodillas, codos y pelvis en su entorno. El sistema fue probado en el robot humanoide G1 de Unitree, demostrando cómo la planificación de contacto y el aprendizaje por refuerzo pueden ayudar a los robots a ajustar sus acciones según diferentes terrenos, sin necesidad de seguir una secuencia de acciones predefinida.
La ACP combina aprendizaje por refuerzo y mimetismo de acciones para abordar los desafíos del control de robots de cuerpo completo. El aprendizaje por refuerzo permite a los robots mejorar a través de intentos repetidos y retroalimentación, mientras que el mimetismo de acciones les enseña a seguir acciones grabadas. Sin embargo, el aprendizaje por refuerzo puede enfrentar dificultades en la coordinación compleja, mientras que los sistemas basados en mimetismo pueden tener problemas para adaptarse a obstáculos desconocidos. El equipo de investigación señala que, en lugar de generar una secuencia completa de movimientos corporales, la ACP predice los puntos de contacto adecuados en el terreno circundante. Luego, otro controlador coordina las articulaciones del robot para alcanzar esos puntos.
Por ejemplo, al escalar una escalera, el robot debe identificar los peldaños adecuados para sus manos y pies. Su controlador luego coordina el movimiento de sus brazos, piernas y torso entre esos puntos, manteniendo el soporte. Este enfoque permite al robot ajustar sus acciones sin seguir una secuencia fija de escalada. El planificador de contacto utiliza una red neuronal basada en atención para procesar la información del terreno, el estado interno del robot y los objetivos proporcionados por el usuario. Sus entradas incluyen la posición de las articulaciones, la velocidad de las articulaciones y la orientación del cuerpo. El sistema planifica el contacto para nueve partes del cuerpo, incluidas dos manos, dos codos, dos rodillas, dos pies y la pelvis.
Esto permite que el robot utilice su parte superior del cuerpo para proporcionar soporte cuando caminar solo no es suficiente.
Funcionamiento del sistema y proceso de entrenamiento
Los investigadores también desarrollaron un sistema de mapeo basado en LiDAR que convierte las mediciones de los sensores en mapas de altura locales y estima su fiabilidad. Esto ayuda al robot a identificar superficies estrechas, como los peldaños, que podrían pasarse por alto. El sistema opera en una computadora Jetson Orin NX, capaz de procesar 20,000 puntos de escaneo LiDAR en 30 milisegundos, actualizando el escaneo a una frecuencia de 10 Hz. Los investigadores indican que el entrenamiento se divide en tres etapas. Primero, el controlador general aprende a ejecutar la planificación de contacto utilizando 13.2 minutos de datos de movimientos humanos ajustados.
Luego, los investigadores entrenan conjuntamente el planificador de contacto y el controlador. Finalmente, el aprendizaje por refuerzo ayuda al sistema a adaptarse a entornos generados por procedimientos que van más allá de la demostración original.
Los intentos exitosos proporcionan ejemplos adicionales de entrenamiento. Durante el despliegue, el robot no necesita referirse a acciones. Utiliza observaciones a bordo y objetivos especificados para planificar el contacto y generar acciones. Las demostraciones prácticas muestran que el G1 puede escalar escaleras y peldaños, superar rocas, gatear, saltar obstáculos y recuperarse después de caer. El sistema logró una tasa de éxito promedio del 92.5% en simulaciones de ocho circuitos de obstáculos compuestos, mientras que la tasa de éxito de la línea base MGMT (método de generación y seguimiento de acciones) fue del 58.8%. Estos datos representan el rendimiento en simulaciones, no la tasa de éxito en el mundo real.
Los investigadores señalan que el sistema actualmente se centra en interacciones basadas en el terreno y movimientos locales hacia objetivos. Las tareas que involucran contacto por encima de la cabeza, suspensión y manipulación requieren tecnologías de percepción tridimensional más avanzadas.
Ítem Especificaciones Tasa de éxito (simulación) 92.5% Tasa de éxito de la línea base MGMT 58.8% Datos de movimientos humanos 13.2 minutos
Avances y desafíos en la tecnología de robots humanoides
El sistema de planificación de contacto basado en atención desarrollado por el equipo de investigación de ETH Zurich muestra el potencial de los robots humanoides en entornos complejos. Esta tecnología no solo permite a los robots escalar escaleras y superar obstáculos, sino también recuperarse después de caídas, demostrando su flexibilidad y adaptabilidad. A pesar de la alta tasa de éxito en simulaciones, la aplicación práctica aún debe superar varios desafíos, como realizar una percepción tridimensional más precisa en entornos dinámicos. Estos avances tecnológicos tendrán un impacto profundo en las aplicaciones futuras de los robots, especialmente en misiones de rescate y exploración.