
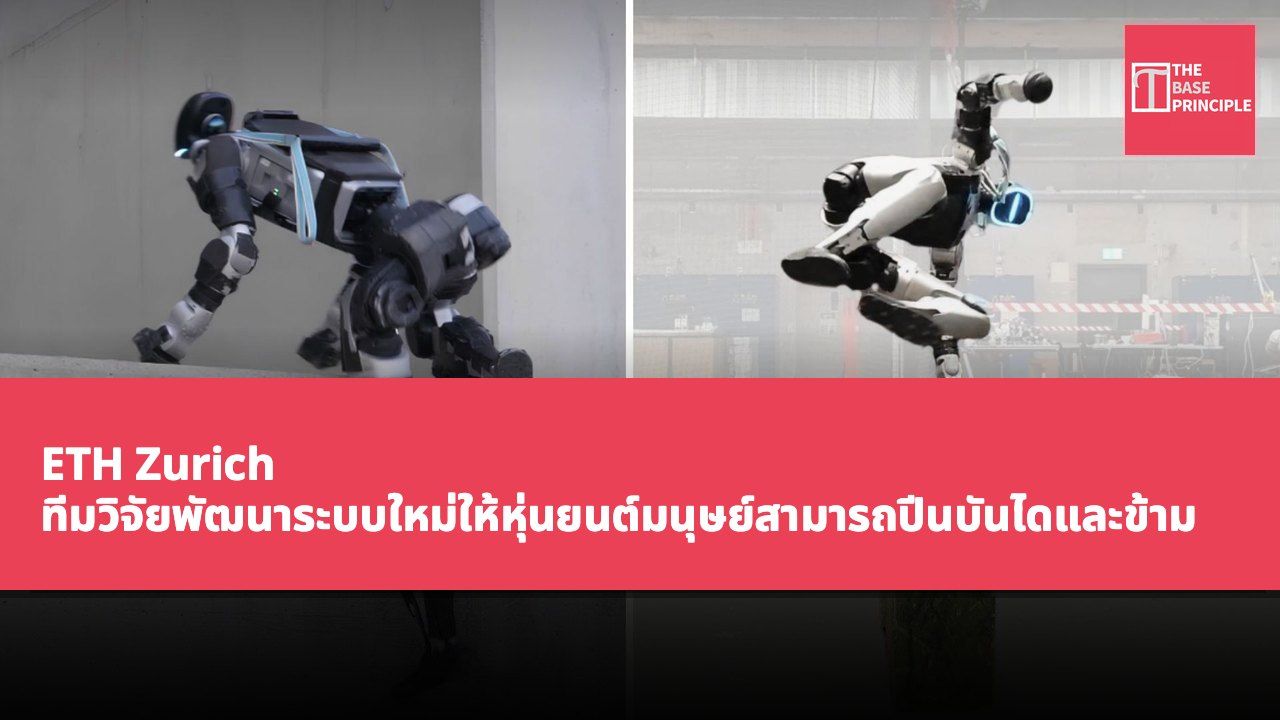
- ระบบใหม่ช่วยให้หุ่นยนต์มนุษย์สามารถปีนบันไดและข้ามอุปสรรคได้
- เทคโนโลยีที่เรียกว่า การวางแผนการสัมผัสที่ใช้ความสนใจ (ACP) สามารถปรับการเคลื่อนไหวได้
- ระบบรวมการเรียนรู้เชิงเสริมและการเลียนแบบการเคลื่อนไหวเพื่อเพิ่มความสามารถในการควบคุมหุ่นยนต์
- ในแบบจำลอง อัตราความสำเร็จของระบบสูงกว่าวิธีการแบบดั้งเดิมอย่างมีนัยสำคัญ
สถาบันเทคโนโลยีแห่งชาติสวิส (ETH Zurich) และพันธมิตรได้พัฒนาวิธีการควบคุมที่ช่วยให้หุ่นยนต์มนุษย์สามารถปีนบันได ข้ามอุปสรรค และฟื้นตัวจากการล้มได้โดยใช้กลยุทธ์การเรียนรู้เพียงหนึ่งเดียว ระบบนี้ได้มีการสาธิตบนหุ่นยนต์มนุษย์ G1 ของ Unitree ซึ่งแสดงให้เห็นถึงวิธีการที่สนับสนุนการเคลื่อนไหวที่ท้าทายหลายรูปแบบ วิธีการนี้มุ่งเน้นที่การวางแผนการสัมผัสกับสภาพแวดล้อมแทนที่จะกำหนดการเคลื่อนไหวแต่ละอย่างล่วงหน้า ในการจำลอง วิธีการนี้มีอัตราความสำเร็จที่สูงกว่าวิธีการเปรียบเทียบในแปดเส้นทางอุปสรรค ซึ่งเน้นถึงศักยภาพในการปรับปรุงความคล่องตัวของหุ่นยนต์มนุษย์
คุณสมบัติทางเทคนิคของระบบใหม่
ระบบใหม่อนุญาตให้หุ่นยนต์มนุษย์ปีนบันได ข้ามอุปสรรค เคลื่อนผ่านพื้นที่แคบ และฟื้นตัวจากการล้ม โดยใช้กลยุทธ์การเรียนรู้เพียงหนึ่งเดียว เทคโนโลยีนี้เรียกว่า การวางแผนการสัมผัสที่ใช้ความสนใจ (Attention-based Contact Planning หรือ ACP) ซึ่งช่วยให้หุ่นยนต์ตัดสินใจเกี่ยวกับตำแหน่งของมือ เท้า เข่า ข้อศอก และกระดูกเชิงกรานในสภาพแวดล้อมรอบตัว ระบบนี้ได้มีการทดสอบบนหุ่นยนต์มนุษย์ G1 ของ Unitree ซึ่งแสดงให้เห็นว่าการวางแผนการสัมผัสและการเรียนรู้เชิงเสริมสามารถช่วยหุ่นยนต์ปรับการเคลื่อนไหวให้เหมาะสมกับภูมิประเทศที่แตกต่างกันได้ โดยไม่ต้องปฏิบัติตามลำดับการเคลื่อนไหวที่กำหนดไว้
ACP รวมการเรียนรู้เชิงเสริมและการเลียนแบบการเคลื่อนไหวเพื่อรับมือกับความท้าทายในการควบคุมหุ่นยนต์ทั้งตัว การเรียนรู้เชิงเสริมช่วยให้หุ่นยนต์สามารถปรับปรุงได้ผ่านการลองผิดลองถูกและการตอบรับ ในขณะที่การเลียนแบบการเคลื่อนไหวช่วยสอนให้หุ่นยนต์ปฏิบัติตามการเคลื่อนไหวที่บันทึกไว้ อย่างไรก็ตาม การเรียนรู้เชิงเสริมอาจประสบปัญหาในการประสานงานที่ซับซ้อน ในขณะที่ระบบที่ใช้การเลียนแบบอาจปรับตัวได้ยากต่ออุปสรรคที่ไม่คุ้นเคย ทีมวิจัยระบุว่า แทนที่จะสร้างลำดับการเคลื่อนไหวของร่างกายทั้งหมด ACP จะคาดการณ์จุดสัมผัสที่เหมาะสมบนภูมิประเทศรอบตัว จากนั้น คอนโทรลเลอร์อีกตัวจะประสานการเคลื่อนไหวของข้อต่อของหุ่นยนต์ไปยังจุดเหล่านั้น
ตัวอย่างเช่น ในการปีนบันได หุ่นยนต์ต้องระบุขั้นบันไดที่เหมาะสมสำหรับมือและเท้าของมัน คอนโทรลเลอร์จะประสานการเคลื่อนไหวของแขน ขา และลำตัวของมันระหว่างจุดเหล่านี้ในขณะที่ยังคงรักษาการสนับสนุน วิธีการนี้ช่วยให้หุ่นยนต์สามารถปรับการเคลื่อนไหวได้โดยไม่ต้องปฏิบัติตามลำดับการปีนที่แน่นอน ผู้วางแผนการสัมผัสใช้เครือข่ายประสาทที่ใช้ความสนใจในการประมวลผลข้อมูลภูมิประเทศ สถานะภายในของหุ่นยนต์ และเป้าหมายที่ผู้ใช้กำหนด ข้อมูลนำเข้าประกอบด้วยตำแหน่งของข้อต่อ ความเร็วของข้อต่อ และทิศทางของร่างกาย ระบบนี้วางแผนการสัมผัสสำหรับเก้าส่วนของร่างกาย รวมถึงมือสองข้าง ข้อศอกสองข้าง เข่าสองข้าง เท้าสองข้าง และกระดูกเชิงกราน
สิ่งนี้ทำให้หุ่นยนต์สามารถใช้ส่วนบนของร่างกายในการสนับสนุนเมื่อการเดินเพียงอย่างเดียวไม่เพียงพอในการให้การสนับสนุน
การทำงานและกระบวนการฝึกอบรมของระบบ
นักวิจัยยังได้พัฒนาระบบการแมพปิ้งที่ใช้ LiDAR ซึ่งแปลงค่าการวัดจากเซ็นเซอร์เป็นแผนที่ความสูงในท้องถิ่นและประเมินความน่าเชื่อถือ ระบบนี้ช่วยให้หุ่นยนต์สามารถระบุพื้นผิวแคบ เช่น ขั้นบันได ซึ่งอาจถูกมองข้าม ระบบนี้ทำงานบนคอมพิวเตอร์ Jetson Orin NX โดยสามารถประมวลผลการสแกน LiDAR จำนวน 20,000 จุดภายใน 30 มิลลิวินาที และอัปเดตการสแกนที่ความถี่ 10 Hz นักวิจัยระบุว่าการฝึกอบรมแบ่งออกเป็นสามขั้นตอน ขั้นแรก คอนโทรลเลอร์ทั้งหมดเรียนรู้จากข้อมูลการเคลื่อนไหวของมนุษย์ที่ปรับแต่งแล้วเป็นเวลา 13.2 นาทีเพื่อดำเนินการวางแผนการสัมผัส
จากนั้น นักวิจัยได้ฝึกอบรมร่วมกันระหว่างผู้วางแผนการสัมผัสและคอนโทรลเลอร์ สุดท้าย การเรียนรู้เชิงเสริมช่วยให้ระบบปรับตัวเข้ากับสภาพแวดล้อมที่สร้างขึ้นจากโปรแกรมที่เกินกว่าการนำเสนอเดิม
ความพยายามที่ประสบความสำเร็จให้ตัวอย่างการฝึกอบรมเพิ่มเติม ในระหว่างการใช้งาน หุ่นยนต์ไม่จำเป็นต้องอ้างอิงการเคลื่อนไหว มันใช้การสังเกตในตัวและเป้าหมายที่กำหนดเพื่อวางแผนการสัมผัสและสร้างการเคลื่อนไหว การสาธิตจริงแสดงให้เห็นว่า G1 สามารถปีนบันไดและบันได ข้ามก้อนหิน คลาน ข้ามอุปสรรค และฟื้นตัวหลังจากการล้ม ระบบนี้มีอัตราความสำเร็จเฉลี่ย 92.5% ในการจำลองเส้นทางอุปสรรคที่ซับซ้อนแปดเส้นทาง ในขณะที่อัตราความสำเร็จของ MGMT baseline (วิธีการสร้างและติดตามการเคลื่อนไหว) อยู่ที่ 58.8% ข้อมูลเหล่านี้แสดงถึงประสิทธิภาพในการจำลอง ไม่ใช่อัตราความสำเร็จในโลกจริง
นักวิจัยชี้ให้เห็นว่าระบบนี้ในปัจจุบันมุ่งเน้นไปที่การมีปฏิสัมพันธ์ตามภูมิประเทศและการเคลื่อนไหวในท้องถิ่นไปยังเป้าหมาย งานที่เกี่ยวข้องกับการสัมผัสที่เหนือศีรษะ การแขวน และการดำเนินการต้องการเทคโนโลยีการรับรู้สามมิติที่ก้าวหน้ากว่า
รายการ สเปค อัตราความสำเร็จ (จำลอง) 92.5% อัตราความสำเร็จของ MGMT baseline 58.8% ข้อมูลการเคลื่อนไหวของมนุษย์ 13.2 นาที
ความก้าวหน้าและความท้าทายของเทคโนโลยีหุ่นยนต์มนุษย์
ระบบการวางแผนการสัมผัสที่ใช้ความสนใจที่พัฒนาขึ้นโดยทีมวิจัย ETH Zurich แสดงให้เห็นถึงศักยภาพของหุ่นยนต์มนุษย์ในสภาพแวดล้อมที่ซับซ้อน เทคโนโลยีนี้ไม่เพียงแต่ช่วยให้หุ่นยนต์ปีนบันไดและข้ามอุปสรรคได้ แต่ยังสามารถฟื้นตัวหลังจากการล้มได้ แสดงให้เห็นถึงความยืดหยุ่นและความสามารถในการปรับตัว แม้ว่าจะมีอัตราความสำเร็จในการจำลองสูง แต่การประยุกต์ใช้งานจริงยังต้องเผชิญกับความท้าทายหลายประการ เช่น การรับรู้สามมิติที่แม่นยำมากขึ้นในสภาพแวดล้อมที่มีการเคลื่อนไหว ความก้าวหน้าในเทคโนโลยีเหล่านี้จะมีผลกระทบอย่างลึกซึ้งต่อการใช้งานหุ่นยนต์ในอนาคต โดยเฉพาะในภารกิจช่วยเหลือและสำรวจ