
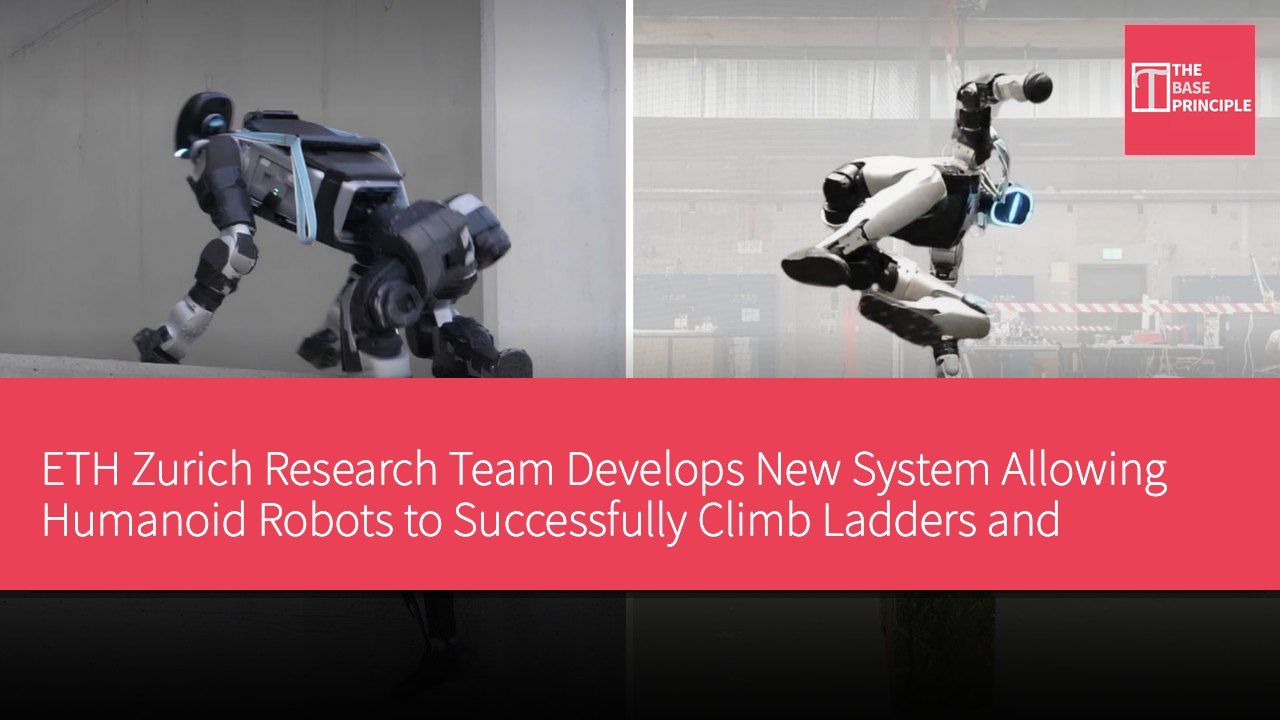
- Sistem baru memungkinkan robot humanoid untuk memanjat tangga dan melintasi rintangan.
- Teknologi ini disebut Attention-based Contact Planning (ACP), yang dapat menyesuaikan gerakan.
- Sistem ini menggabungkan pembelajaran penguatan dan tiruan gerakan, meningkatkan kemampuan kontrol robot.
- Dalam simulasi, tingkat keberhasilan sistem ini jauh lebih tinggi dibandingkan metode tradisional.
ETH Zurich dan mitranya telah mengembangkan metode kontrol yang memungkinkan robot humanoid untuk menggunakan satu strategi pembelajaran dalam memanjat tangga, melintasi rintangan, dan bangkit dari jatuh. Sistem ini telah ditunjukkan pada robot humanoid G1 dari Unitree, menunjukkan bagaimana metode ini dapat mendukung berbagai gerakan yang menantang. Metode ini berfokus pada perencanaan kontak dengan lingkungan, bukan pada penentuan setiap gerakan secara pra-ditentukan. Dalam simulasi, metode ini mencapai tingkat keberhasilan yang lebih tinggi dibandingkan metode perbandingan pada delapan lintasan rintangan, menyoroti potensi perbaikan mobilitas robot humanoid.
Karakteristik Teknis Sistem Baru
Sistem baru memungkinkan robot humanoid untuk memanjat tangga, melintasi rintangan, melewati ruang sempit, dan bangkit dari jatuh, menggunakan satu strategi pembelajaran. Teknologi ini disebut Attention-based Contact Planning (ACP), yang membantu robot menentukan posisi tangan, kaki, lutut, siku, dan panggulnya di lingkungan sekitar. Sistem ini telah diuji pada robot humanoid G1 dari Unitree, mendemonstrasikan bagaimana perencanaan kontak dan pembelajaran penguatan dapat membantu robot menyesuaikan gerakannya berdasarkan berbagai jenis medan tanpa harus mengikuti urutan gerakan yang telah ditentukan.
ACP menggabungkan pembelajaran penguatan dan tiruan gerakan untuk menghadapi tantangan kontrol robot seluruh tubuh. Pembelajaran penguatan memungkinkan robot untuk meningkatkan diri melalui percobaan berulang dan umpan balik, sementara tiruan gerakan mengajarkan mereka untuk mengikuti gerakan yang telah direkam. Namun, pembelajaran penguatan dapat mengalami kesulitan dalam koordinasi yang kompleks, sementara sistem berbasis tiruan mungkin sulit beradaptasi dengan rintangan yang tidak dikenal. Tim peneliti menyatakan bahwa alih-alih menghasilkan urutan gerakan tubuh yang lengkap, ACP memprediksi titik kontak yang sesuai di medan sekitar. Kemudian, pengontrol lain mengoordinasikan sendi robot untuk mencapai titik-titik tersebut.
Misalnya, saat memanjat tangga, robot harus mengidentifikasi anak tangga yang sesuai untuk tangan dan kakinya. Pengontrolnya kemudian mengoordinasikan gerakan lengan, kaki, dan batang tubuhnya di antara titik-titik ini sambil tetap menjaga dukungan. Metode ini memungkinkan robot untuk menyesuaikan gerakannya tanpa mengikuti urutan panjat yang tetap. Perencana kontak menggunakan jaringan saraf berbasis perhatian untuk memproses informasi medan, status internal robot, dan tujuan yang diberikan oleh pengguna. Inputnya mencakup posisi sendi, kecepatan sendi, dan arah tubuh. Sistem ini merencanakan kontak untuk sembilan bagian tubuh, termasuk dua tangan, dua siku, dua lutut, dua kaki, dan panggul.
Ini memungkinkan robot untuk menggunakan bagian atas tubuhnya untuk memberikan dukungan ketika berjalan sendiri tidak cukup untuk memberikan stabilitas.
Operasi dan Proses Pelatihan Sistem
Para peneliti juga mengembangkan sistem pemetaan berbasis LiDAR yang mengubah pengukuran sensor menjadi peta ketinggian lokal dan memperkirakan keandalannya. Ini membantu robot mengidentifikasi permukaan sempit, seperti anak tangga, yang mungkin terlewatkan. Sistem ini berjalan di komputer Jetson Orin NX, mampu memproses 20,000 titik pemindaian LiDAR dalam 30 milidetik, dengan frekuensi pembaruan 10 Hz. Para peneliti menyatakan bahwa pelatihan dibagi menjadi tiga tahap. Pertama, pengontrol keseluruhan belajar menggunakan data gerakan manusia yang telah disesuaikan selama 13.2 menit untuk melakukan perencanaan kontak.
Selanjutnya, para peneliti secara bersama-sama melatih perencana kontak dan pengontrol. Terakhir, pembelajaran penguatan membantu sistem beradaptasi dengan lingkungan yang dihasilkan secara prosedural di luar demonstrasi awal.
Coba yang berhasil memberikan contoh pelatihan tambahan. Selama penerapan, robot tidak perlu merujuk pada gerakan. Robot menggunakan pengamatan onboard dan tujuan yang ditentukan untuk merencanakan kontak dan menghasilkan gerakan. Demonstrasi nyata menunjukkan G1 mampu memanjat tangga dan anak tangga, melintasi batu, merangkak, melewati rintangan, dan bangkit setelah jatuh. Sistem ini mencapai tingkat keberhasilan rata-rata 92.5% dalam simulasi delapan lintasan rintangan kompleks, sementara tingkat keberhasilan baseline MGMT (metode generasi dan pelacakan gerakan) adalah 58.8%. Data ini merepresentasikan kinerja simulasi, bukan tingkat keberhasilan di dunia nyata.
Para peneliti mencatat bahwa sistem ini saat ini berfokus pada interaksi berbasis medan dan gerakan lokal menuju tujuan. Tugas yang melibatkan kontak di atas kepala, menggantung, dan manipulasi memerlukan teknologi persepsi tiga dimensi yang lebih maju.
Item Spesifikasi Tingkat Keberhasilan (Simulasi) 92.5% Tingkat Keberhasilan Baseline MGMT 58.8% Data Gerakan Manusia 13.2 Menit
Terobosan dan Tantangan Teknologi Robot Humanoid
Sistem perencanaan kontak berbasis perhatian yang dikembangkan oleh tim peneliti ETH Zurich menunjukkan potensi robot humanoid dalam lingkungan yang kompleks. Teknologi ini tidak hanya memungkinkan robot untuk memanjat tangga dan melintasi rintangan, tetapi juga untuk bangkit setelah jatuh, menunjukkan fleksibilitas dan adaptabilitasnya. Meskipun tingkat keberhasilan simulasi tinggi, penerapan nyata masih harus mengatasi berbagai tantangan, seperti melakukan persepsi tiga dimensi yang lebih akurat dalam lingkungan dinamis. Kemajuan teknologi ini akan memiliki dampak yang mendalam pada aplikasi robot di masa depan, terutama dalam misi penyelamatan dan eksplorasi.